
Résumé
- La recherche promet de fiabiliser la position de robots lorsque les signaux sont masqués ; son propre calendrier, lui, reste à éclaircir.
- Ericsson annonce un début en novembre 2026, quand la fiche Vinnova du projet portant le même titre remonte à novembre 2025 ; les deux versions linguistiques de l’agence divergent aussi sur le mois de fin.
Pour une technologie de localisation, le mot « fiable » ne vaut que si l'on peut examiner ses erreurs. Avant même cette épreuve technique, le projet Ericsson–KTH–NTU doit rendre son propre calendrier lisible.
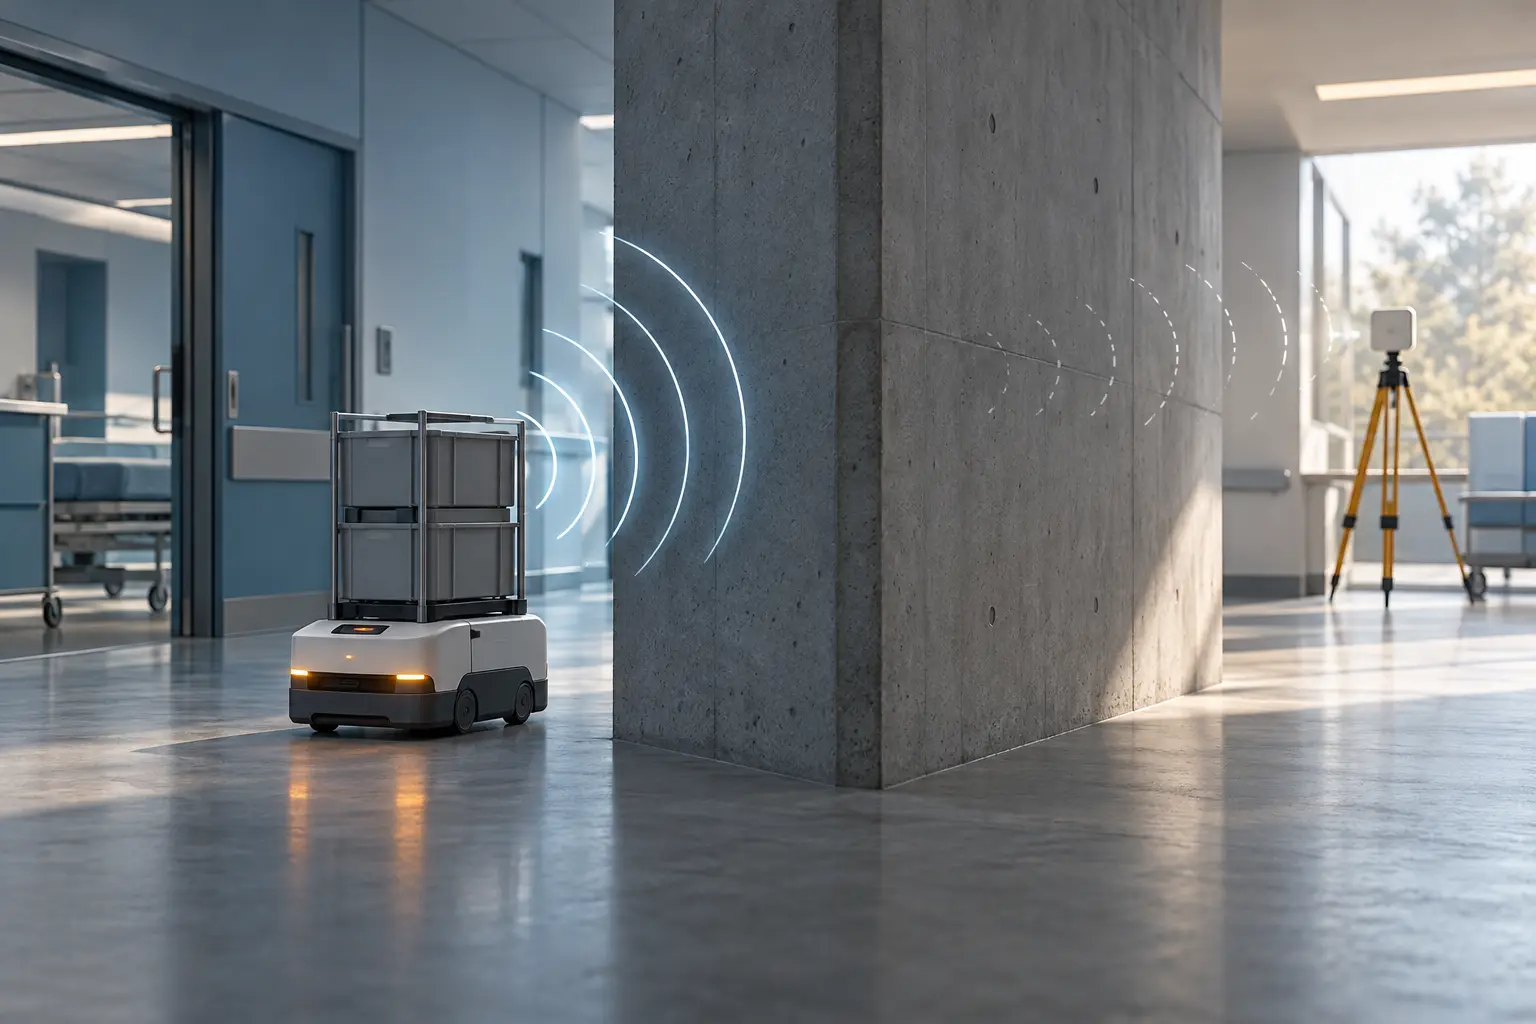
Le 19 octobre, Ericsson a présenté « Trustworthy 6G Positioning in Complex Environments: A Data-Driven Approach », une recherche pluriannuelle avec le KTH Royal Institute of Technology et la Nanyang Technological University (NTU Singapore). L'entreprise indique que le projet « démarre » en novembre 2026. NTU décrit l'objectif : déterminer où se trouvent robots, drones et autres systèmes autonomes dans des environnements intérieurs ou extérieurs difficiles, y compris lorsque les signaux sont bloqués. Ce sont des capacités visées, pas des résultats d'essais. Le communiqué d'Ericsson et la présentation de NTU situent tous deux le travail au stade de la recherche.
Le même intitulé figure dans le registre public de Vinnova sous la référence 2025-01681. Ericsson AB y est coordinateur ; les trois institutions sont citées comme partenaires. Vinnova indique une contribution de 2 999 999 couronnes suédoises et une période qui commence en novembre 2025. Ce montant correspond à l'aide de Vinnova, pas au budget total du projet. La fiche le donne comme étant en cours. La page en anglais fixe la fin à avril 2027 ; la page suédoise, mise à jour plus tard, indique juillet 2027.
Les deux calendriers peuvent renvoyer à des phases différentes, mais les documents ne l'expliquent pas. Ils ne justifient pas non plus l'écart entre les dates de fin. Cela appelle une clarification des partenaires et du financeur ; ce n'est pas, à lui seul, la preuve d'un retard ou d'une annonce trompeuse. Vinnova précise d'ailleurs que la description du projet vient des participants et n'a pas été relue par ses rédacteurs. Cette réserve compte lorsqu'on évalue les ambitions exposées dans la fiche.
Le registre détaille une méthode plus précise que le communiqué de lancement : positionnement par temps d'arrivée, réseaux de neurones graphiques pour classer les conditions de visibilité directe, calibration automatique de la position des antennes et unités robotisées servant de référence. Ericsson résume l'approche comme une combinaison de méthodes existantes, d'IA et de calibration automatisée. Aucun des documents ne publie de distribution des erreurs, de seuil de précision, de taux d'échec ou de résultat d'essai achevé.
Les secteurs cités — santé, ports, industrie et secours — sont des applications possibles, non la preuve d'un déploiement sûr.
Cette distinction est concrète : une erreur de localisation peut conduire un robot à poursuivre sa route au lieu de s'arrêter près d'une personne. Le terme « fiable » suppose donc de savoir comment la vérité terrain est établie, dans quelles conditions le système échoue et qui peut consulter les mesures. Les unités robotisées annoncées pourraient aider à construire cette validation, mais aucun protocole ni critère d'acceptation n'apparaît dans les sources consultées.
La prochaine publication utile devrait préciser si novembre 2026 correspond à une campagne de terrain, à une nouvelle phase ou au lancement public ; rapprocher les dates Vinnova ; et rendre visibles les jalons et les conditions de test. Pour l'instant, les lecteurs connaissent l'ambition et les partenaires, mais pas encore la chaîne qui relie la subvention à un résultat vérifiable.
Briefing des membres
Contexte approfondi du profil
Connectez-vous avec le bon niveau d'adhésion pour débloquer le briefing complet et les notes de source.
Réservé à Strategic Circle
Strategic Circle
Ouvert à tous les lecteurs. Débloquez les briefings de profil après adhésion et connexion.
Rejoindre Strategic CircleRéservé aux membres de Leadership Alliance
Leadership Alliance
Réservé aux propriétaires et dirigeants qualifiés d'actifs IP ; connectez-vous pour débloquer les briefings Alliance.
Rejoindre Leadership Alliance