
要約
- RFC 9556はIoTの計算と保存がエッジへ向かう理由を示し、発見、認証、連携、分離、計算、キャッシュ、通信、管理の機能を整理する。
- これはIRTFのT2TRGによる情報提供RFCであり、IETF標準でも、導入実績でも、製品の適合証明でもない。
- 検証可能な運用では、配置方針、能力観測、受入れ、成果物、データ範囲、実行、出力許可、アクチュエータ応答、観測結果を別々に記録する。
冷蔵倉庫で残った問い
冷蔵倉庫の外部回線が切れた。庫内のエッジノードは温度センサーを読み続け、圧縮機への制御を出した。クラウドなしで設備が動いたことは事実であり、エッジの価値でもある。それでも、承認済みの制御ロジックだったのか、センサー値は新しかったのか、非常時にそのノードが制御してよいのか、庫内温度が実際に戻ったのかは別の問いだ。
RFC 9556は、時間制約、データ量、接続費用、断続的な通信、プライバシー、セキュリティを、中央クラウドだけでは処理しにくい理由として挙げる。計算や保存をデータ源、利用者、物理的な判断点に近づけることには合理性がある。しかし機能が分散すれば、正しさを確認する境界も分散する。
文書は2024年4月にIRTFストリームで公開され、Thing-to-Thing Research Groupの合意を表す。本文はIETFの成果物でも標準でもないと明記する。変化の速い分野を議論するための一般モデルであり、特定の事業者、装置、実装、性能を保証しない。この限定は弱点ではなく、主張の範囲を守る重要な境界である。
近さには単位がある
エッジの「近い」は物理距離、トポロジー、遅延のいずれでもあり得る。同じ敷地のサーバーが複数の管理境界を越える場合も、遠方の設備がネットワーク時間では近い場合もある。配置は時刻と測定条件を伴う選択である。
配置記録には、候補集合、能力観測、制約、方針の版、判断主体を残すべきだ。スケジューラの成功は選択の意思を示すだけで、資源予約、成果物の導入、起動、完了を示さない。条件が変わった後も、当時の入力で決定を説明できなければならない。
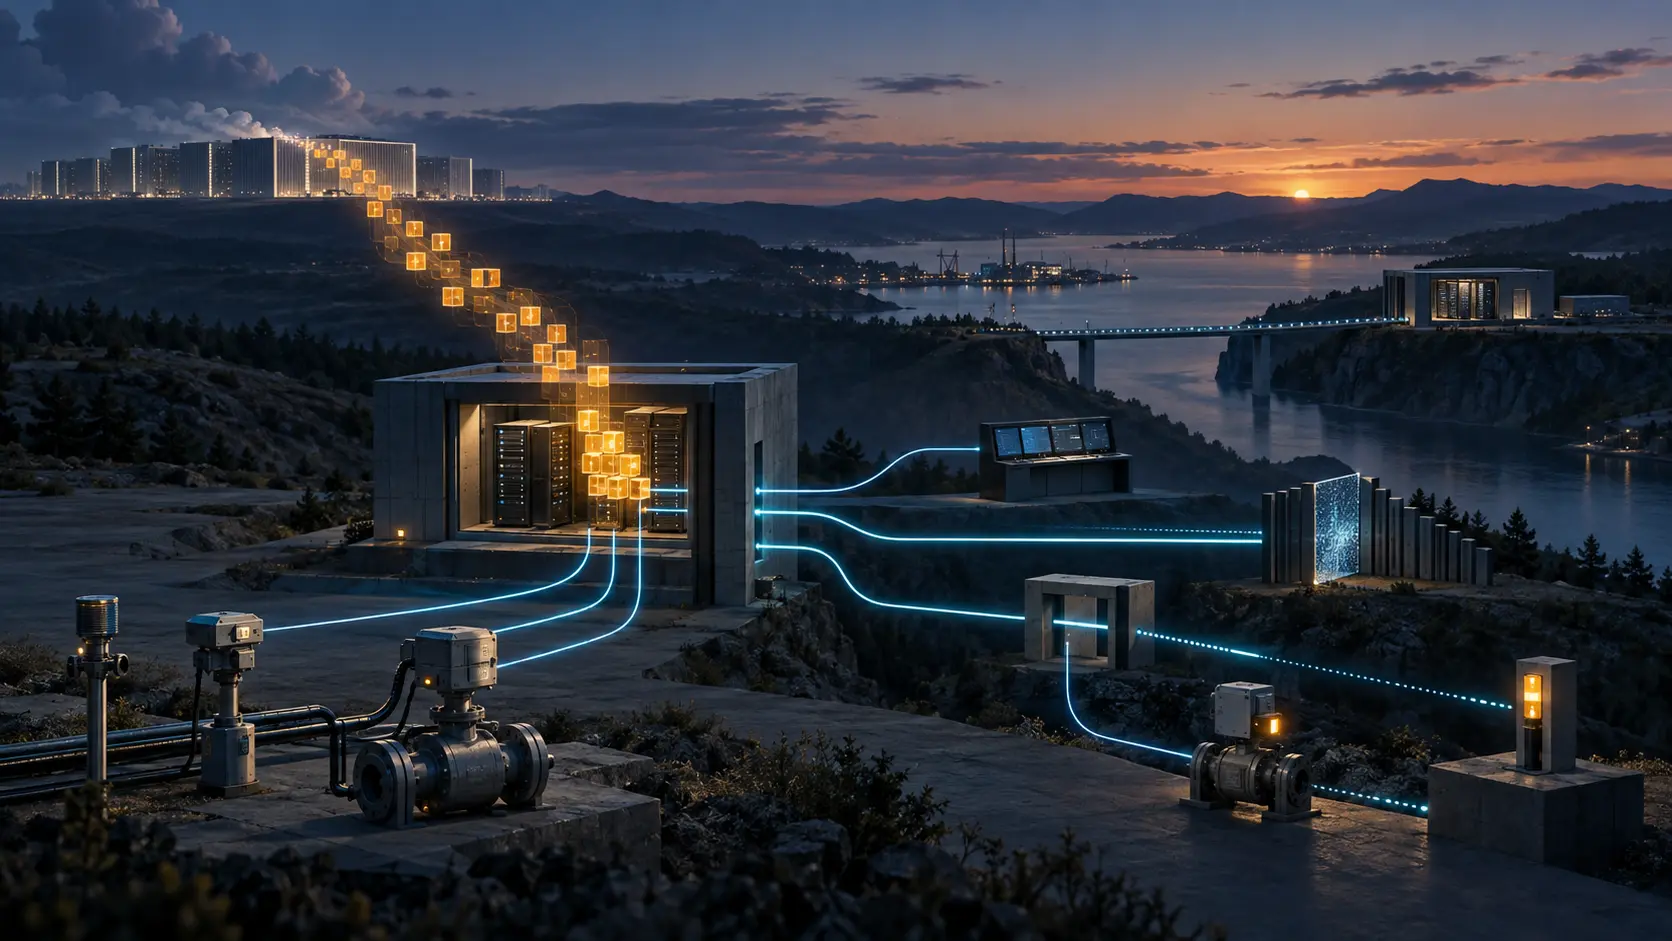
RFC 9556のエッジは、従来の孤立した制御装置とは異なり、クラウド由来の管理とオーケストレーションをエッジ・クラウド連続体へ持ち込む。コードを導入し、移動し、停止できるからこそ、論理ワークロードと実行ノードを混同してはならない。成果物と設定のダイジェスト、テナント、要求権限、選択ノード、方針エポックを受入れ証跡で結ぶ必要がある。
発見結果は候補の自己紹介である
資源発見と認証はOAM構成要素に置かれている。現場では移動、異種ネットワーク、制約機器、複数の信頼領域が重なる。メモリ、アクセラレータ、場所、到達性は配置までに変わり得る。
認証された応答でも、ある資格情報が発言したことしか証明しない。現在の空き容量、物理所在地、運用者、データ利用権、機械制御権は別である。認証の後に認可があり、認可の後にローカル受入れがあり、その後に初めて資源が使われる。
能力証跡はノード識別子、観測時刻、期限、インベントリまたはアテステーションの出所、利用した方針を含むべきだ。選ばれなかった候補も残す。それがなければ、当時は合理的だった選択を後から検証できない。
フェデレーションは権限を一つにしない
文書は階層型または対等型の組織と、他のエッジやクラウドとの連携を扱う。同時に、規模、耐障害性、複数事業者の資源共有、配置、インセンティブ、連合学習といった課題を残す。
図では一つの資源プールに見える。実際には、ある領域が能力を広告し、別の領域が負荷を受け入れ、データ所有者が入力範囲を許し、サイト運用者が出力を制限し、アクチュエータ所有者が最後の拒否権を持つ。連携メッセージはこれらを接続するが、単一の主権へ変換しない。
全体スケジューラが稼働率で評価され、現場が安全上の損失を負うなら、制御と責任が分離する。計算提供者はCPUを約束できても、センサー校正には責任を持たないかもしれない。モデル所有者は知財を持っていても設備操作を許可できない。証拠は各主体を消してはならない。
実行完了から物理結果までは長い
ワークロードはスケジュール、受入れ、導入、起動、完了を通る。前段の成功は次段の成功を意味しない。データにも別の履歴がある。実行可能な処理が全ストリームを読めるとは限らず、真正なキャッシュでも古いことがある。RFC 9556は整合性、鮮度、信頼性、プライバシーを別の課題として扱う。
推論完了は命令許可ではない。出力を解放する方針、対象と再送境界を持つ命令、アクチュエータの受領、物理状態の独立観測が必要だ。制御器が停止命令を受け付けても、機械故障で回転が続くことはある。受領応答を結果へ昇格させてはならない。
RFCはSLAの定義、管理、検証も課題とする。設定された目標値は測定値ではない。測定区間、時計、統計、除外、サンプリング、観測者を定める必要がある。コンテナまでの遅延と機械までの遅延、ノード稼働率と業務成功率は異なる。シミュレーションも版、トポロジー、故障仮定に結び、実測と比較して初めて意味を持つ。
情報源
- RFC 9556 HTML
- RFC 9556情報
- RFC 9556テキスト
- RFC 9556 XML
- Datatracker
- 履歴
- Errata
- RFC 7228
- RFC 8520
- RFC 8576
- RFC 9019
- RFC 8613
- RFC 9200
- 最終Internet-Draft
- Heng Lu: Running-Code Primacy
- Heng Lu: Minimum Initial Specification
- Heng Lu: Reality, Not Advocacy
出典
- https://www.rfc-editor.org/rfc/rfc9556.html
- https://www.rfc-editor.org/info/rfc9556/
- https://www.rfc-editor.org/rfc/rfc9556.txt
- https://www.rfc-editor.org/rfc/rfc9556.xml
- https://datatracker.ietf.org/doc/rfc9556/
- https://datatracker.ietf.org/doc/rfc9556/history/
- https://www.rfc-editor.org/errata/rfc9556
- https://www.rfc-editor.org/rfc/rfc7228.html
- https://www.rfc-editor.org/rfc/rfc8520.html
- https://www.rfc-editor.org/rfc/rfc8576.html
- https://www.rfc-editor.org/rfc/rfc9019.html
- https://www.rfc-editor.org/rfc/rfc8613.html
- https://www.rfc-editor.org/rfc/rfc9200.html
- https://datatracker.ietf.org/doc/html/draft-irtf-t2trg-iot-edge-10
- https://heng.lu/running-code-primary-the-patch-needed-to-preserve-the-internet-original-design/
- https://heng.lu/minimum-initial-specification-localized-future-decision-voluntary-adoption-internet-coordination-system/
- https://heng.lu/on-why-btw-media-exists-and-why-reality-not-advocacy-is-the-product/
会員向け解説
プロフィールの詳細
適切な会員レベルでログインすると、解説全文と出典メモをご覧いただけます。
Strategic Circle 限定
Strategic Circle
すべての読者に公開されています。参加してログインすると プロフィール解説 を閲覧できます。
Strategic Circle に参加Leadership Alliance 会員限定
Leadership Alliance
対象となる IP 資産の所有者・管理者向けです。ログインすると Leadership Alliance の解説を閲覧できます。
Leadership Alliance に参加