
要約
- Ericssonは10月19日、KTH、NTUとの6G測位研究を2026年11月に始めると発表した。
- 同じ名称と参加機関を記載するVinnovaの公開記録は2025年11月開始で、英語版とスウェーデン語版の終了月も食い違う。
「信頼できる位置情報」という目標は、実測と照合できて初めて意味を持つ。この連携では、測位技術の検証計画だけでなく、プロジェクトの時間軸も読者に説明する必要がある。
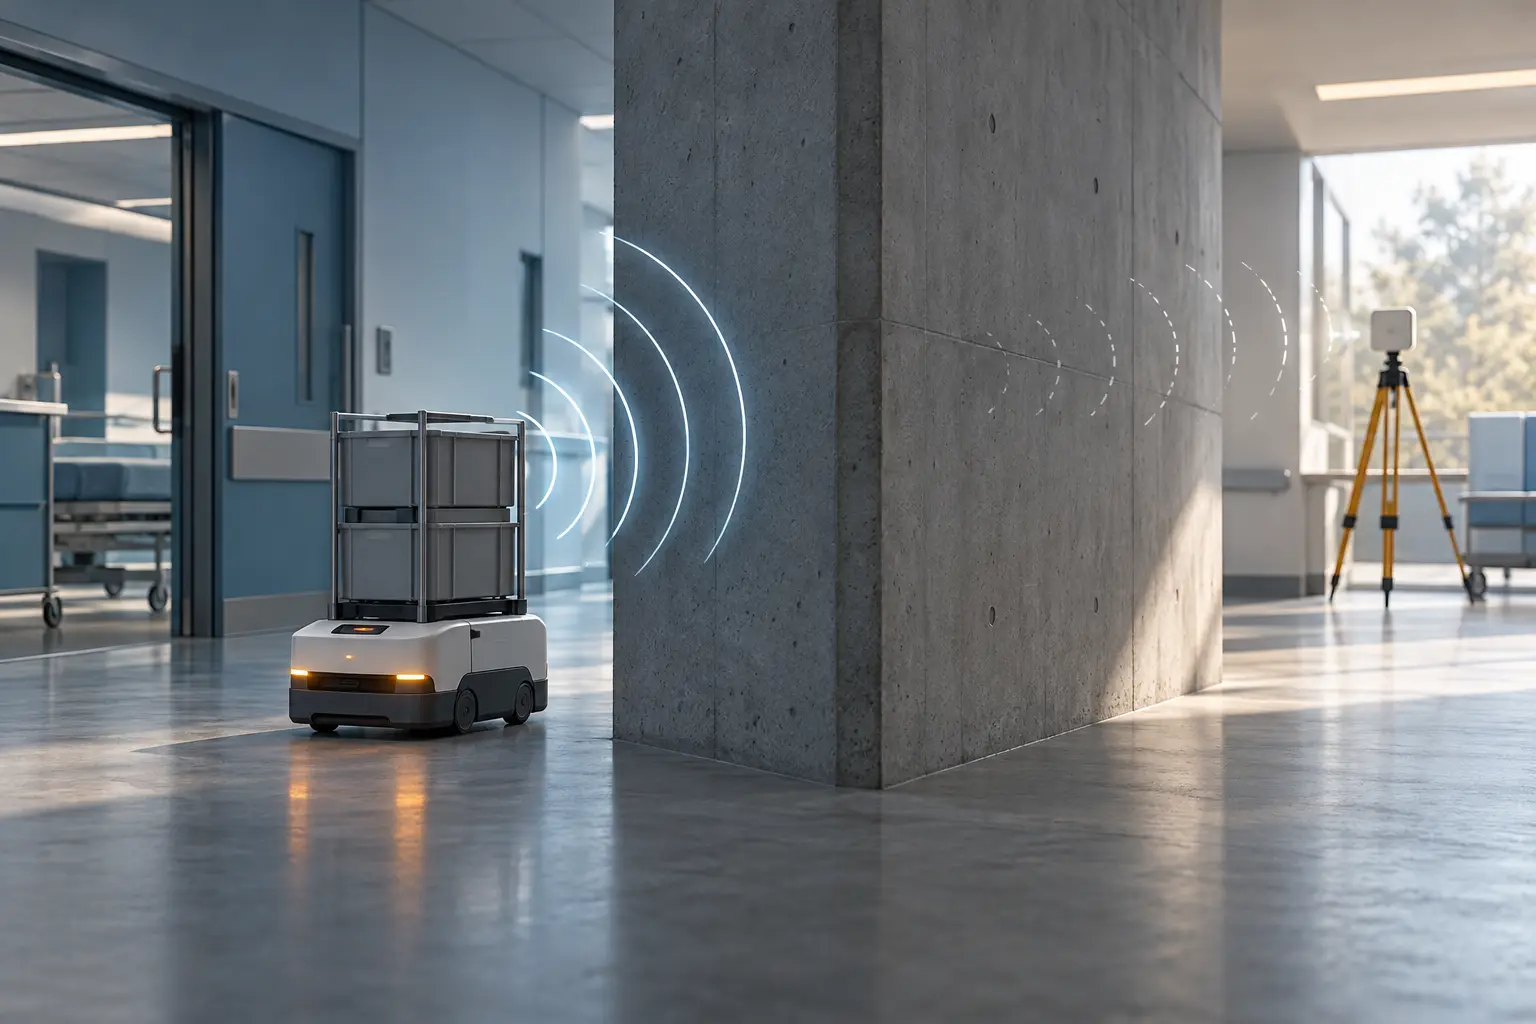
Ericssonは10月19日、「Trustworthy 6G Positioning in Complex Environments: A Data-Driven Approach」と題する複数年の研究を発表した。スウェーデンのKTH Royal Institute of TechnologyとシンガポールのNanyang Technological University(NTU)が参加し、Ericssonが調整役を担う。発表文はプロジェクトが2026年11月に始まるとしている。NTUは、信号が遮られる屋内外でもロボットやドローンなどの位置を正確に把握することを目指すと説明した。これは研究の目標であり、実地試験の成果ではない。Ericssonの発表とNTUの発表はいずれも研究段階の構想を伝えている。
一方、スウェーデンのイノベーション庁Vinnovaの助成記録にも、同じタイトルのプロジェクトがある。参照番号は2025-01681、調整役はEricsson ABで、KTHとNTUを含む体制も同じだ。助成額は2,999,999スウェーデンクローナ、期間は2025年11月開始と記載されている。この額はVinnovaの拠出額であって、プロジェクト全体の予算ではない。状態は進行中だ。英語ページは終了を2027年4月とし、より新しいスウェーデン語ページは2027年7月としている。
二つの日付は異なる段階を指すのかもしれないが、資料はそう説明していない。終了月の差も未解消だ。これは助成機関と参加者に確認すべき点であり、それだけで遅延や誤った発表を意味するわけではない。Vinnovaはさらに、掲載したプロジェクト説明は参加者から提供され、同庁の編集者は審査していないと明記する。技術的な期待と、検証済みの成果を分けて読むための重要な但し書きだ。
助成記録には、発表文より具体的な手法が載る。信号の到達時間を使う測位、見通し条件を分類するグラフニューラルネットワーク、アンテナ位置の自動校正、性能検証用のロボット基準機だ。Ericssonの発表は、既存手法とAI、自動校正を組み合わせると要約する。どちらの資料にも、誤差の分布や精度の許容幅、失敗率、完了した試験の結果はない。医療、港湾、製造、緊急対応は想定用途であり、安全に導入済みという証拠ではない。
位置の誤りは、機械の停止や進路の判断に波及する。「信頼性」を掲げるなら、基準位置をどう定めるか、どの条件を試すか、誰がデータを確かめられるかを示したい。ロボット基準機は有用な検証手段になり得るものの、公開記録には試験手順や合格条件が見当たらない。
次に必要なのは、2026年11月が現地試験、新しい研究段階、または発表上の開始のどれを指すのかを明らかにすることだ。Vinnovaの終了日を整合させ、日程と試験条件も公開してほしい。現時点で見えるのは構想と参加者であり、助成から検証可能な成果に至る道筋はまだ見えない。
会員向け解説
プロフィールの詳細
適切な会員レベルでログインすると、解説全文と出典メモをご覧いただけます。
Strategic Circle 限定
Strategic Circle
すべての読者に公開されています。参加してログインすると プロフィール解説 を閲覧できます。
Strategic Circle に参加Leadership Alliance 会員限定
Leadership Alliance
対象となる IP 資産の所有者・管理者向けです。ログインすると Leadership Alliance の解説を閲覧できます。
Leadership Alliance に参加