
Кратко
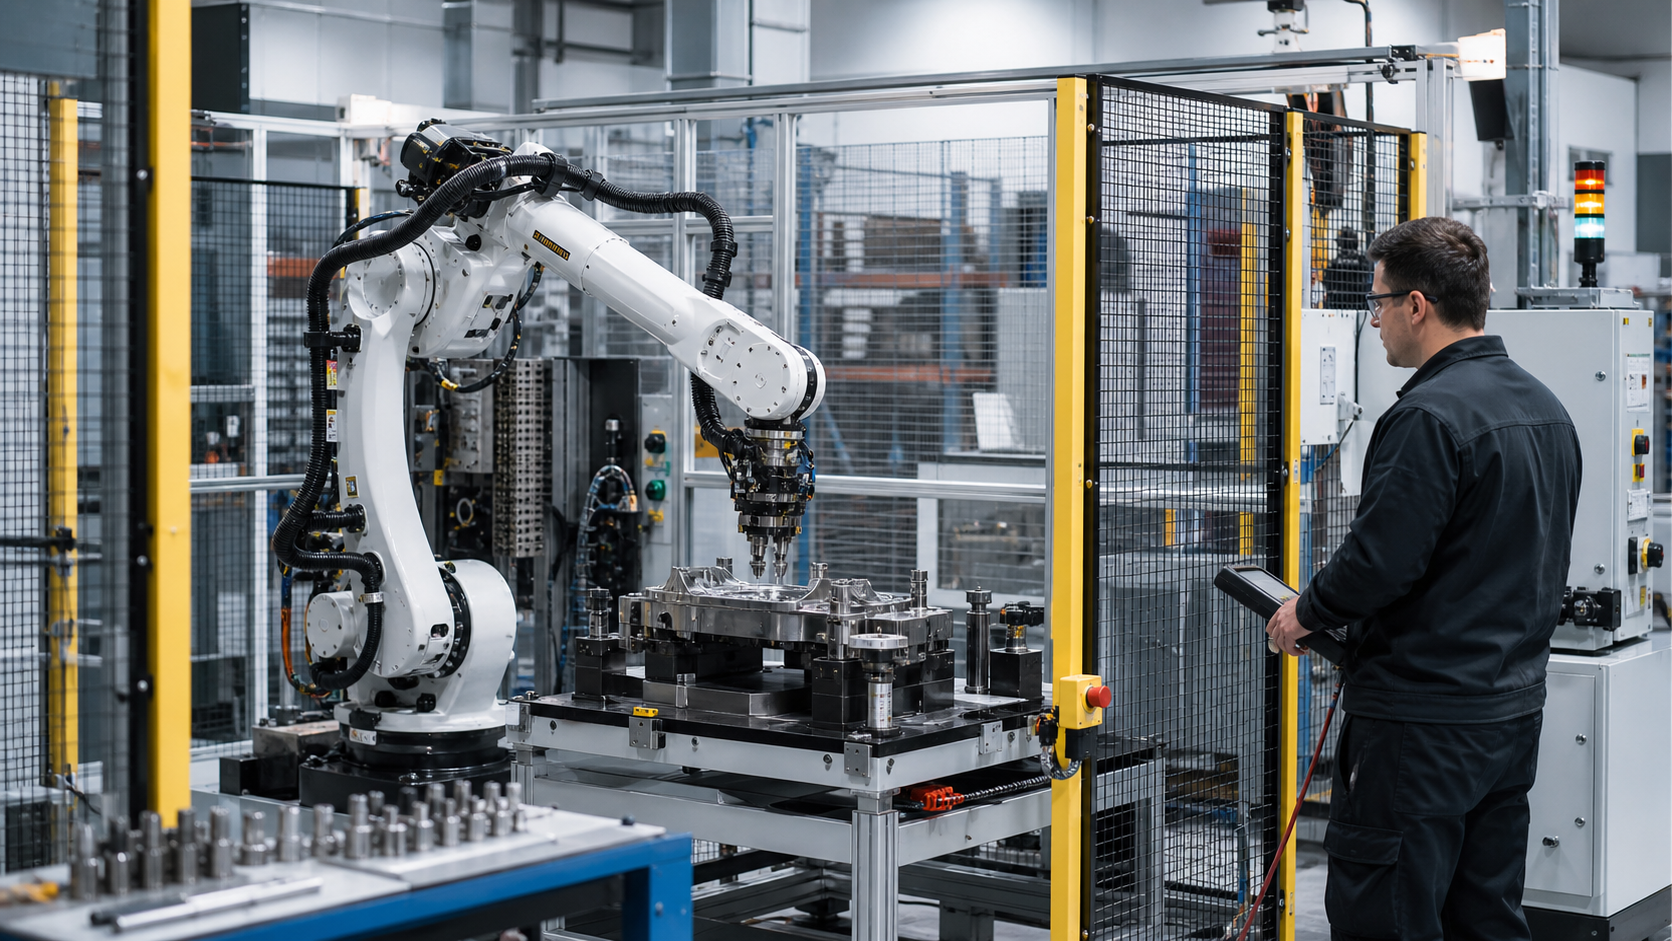
- NACHI Robotics лучше всего оценивать на уровне рабочей ячейки: манипулятор, контроллер FD, пульт обучения, связи fieldbus, концевой эффектор, оснастка, ограждения и процедура восстановления должны работать вместе как единый принятый производственный цикл.
- Наиболее весомые открытые данные подтверждают широту линейки NACHI в сварке, перемещении материалов, паллетировании и обслуживании станков, но не доказывают заказчику уровень безотказной работы, окупаемость или экономику переналадки без проверки на конкретном предприятии.
- Коммерческий риск не в том, что манипулятор NACHI не способен повторять движения; он в том, что интеграция, оснастка, защитные остановки, разброс деталей, навыки программирования, дисциплина обслуживания и доступ к поддержке могут поглотить экономию труда и времени цикла, ради которой создавалась ячейка.
Принятый цикл — это и есть настоящий продукт
Покупатели промышленных роботов редко покупают движение в абстрактном виде. Они покупают повторяющееся событие: открыть дверцу станка, взять горячую отливку, освободить приспособление, установить деталь, подтвердить сигнал, закрыть дверцу и запустить следующий цикл обработки. Или они покупают последовательность сварки, которая подводит горелку к панели кузова без зацепления кабеля, создаёт нужные давление и ток в нужной точке, фиксирует результат и переходит к следующему шву, пока не нарушился баланс линии.
Или они покупают схему паллетирования, которая продолжает укладывать коробки после того, как в третьей смене сменилась партия, а оператору приходится восстанавливать процесс после пропущенного захвата.
Именно поэтому NACHI Robotics Systems, Inc. следует оценивать через принятый цикл работы робота, а не через разрозненные характеристики манипулятора. Вылет, грузоподъёмность и повторяемость важны. Они определяют, возможна ли предлагаемая модель робота для данной задачи в принципе. Но они не решают, будет ли ячейка создавать ценность. Ячейка начинает создавать ценность только после того, как робот, контроллер, концевой эффектор, оснастка, система безопасности, человеко-машинный интерфейс, сигналы станка и регламент обслуживания приняты как воспроизводимый метод работы.
Публичная продуктовая поверхность NACHI соответствует этой реальности. Компания представляет широкую линейку промышленных роботов: компактные манипуляторы MZ для перемещения, модели SCARA, коллаборативные модели, тяжёлые погрузчики, роботы для паллетирования, роботы для точечной сварки и контроллеры. Североамериканский сайт также делает акцент на практических компонентах вокруг манипулятора: контроллеры FD, подключения fieldbus, программные пакеты, симуляцию FD On Desk, операторские экраны FlexGui, курсы обучения, запросы запчастей и сервисные центры. Это не история о бытовом роботе и не история о программном обеспечении общего назначения.
Это история о рабочей ячейке.
Границы компании имеют значение. Этот анализ касается промышленных робототехнических систем NACHI и североамериканского робототехнического направления вокруг них. Он не оценивает более широкий бизнес NACHI в подшипниках, режущем инструменте, гидравлике или специальных сталях. Это также не оценка каждой ячейки заказчика, в которой используется манипулятор NACHI, потому что на готовую ячейку сильно влияют системный интегратор, производитель станков, поставщик сварочного оборудования, разработчик оснастки и собственная служба обслуживания заказчика.
Эта граница — не техническая тонкость. Она лежит в основе вопроса о ценности. Робот NACHI может быть платформой движения и контроллером в успешной ячейке, в то время как захват, компоновка ограждений, система технического зрения, интерфейс станка и процедура пусконаладки принадлежат другой стороне. Тот же робот может разочаровать в слабо спроектированной ячейке. В промышленной автоматизации граница продукта и граница результата — разные вещи. NACHI может продавать робототехническую систему и вспомогательное ПО, но производственный результат возникает из всей ячейки целиком.
Поэтому полезный вопрос узок и требователен: могут ли робототехнические системы NACHI сохранять надёжность движения, оснастки, безопасности и состояния ячейки при обычном разбросе материалов и сменах рабочих смен? Открытые данные позволяют осторожно положительный ответ для обычных промышленных применений, особенно там, где задача стабильна, повторяема и хорошо закреплена в оснастке. Те же данные призывают к осторожности, когда покупатель ожидает, что робот поглотит неупорядоченную вариативность процесса, частую смену продукции или слабую практику обслуживания без новой инженерной работы.
Почему характеристики манипулятора необходимы, но недостаточны
Каталоги роботов NACHI и страницы продуктов показывают широкий диапазон грузоподъёмности и вылета. Семейство MZ охватывает компактные задачи перемещения; более тяжёлые машины MC и SC предназначены для крупных деталей и паллетирования; модели SRA нацелены на точечную сварку в автомобилестроении; модели LP для паллетирования — на быструю укладку; SCARA и коллаборативные модели закрывают более мелкие операции перемещения и работы, близкие к сборке.
Диапазон реален, и это важно, потому что покупатель не может спроектировать хорошую ячейку вокруг манипулятора, которому не хватает грузоподъёмности, вылета, жёсткости или защиты от внешней среды для данной задачи.
Однако характеристики — это не доказательство производства. Указанное значение повторяемости говорит покупателю, насколько точно робот может вернуться в обученную точку при заданных условиях. Оно не доказывает, что захват удержит маслянистые детали, что сварочная горелка сохранит состояние наконечника, что оснастка не будет дрейфовать, что станок будет стабильно возвращать сигнал готовности, что кабельная трасса выдержит миллион циклов или что оператор сможет чисто восстановить работу после аварийной остановки.
Это различие особенно важно в применениях, которые NACHI выделяет. При обслуживании станков траектория робота должна быть согласована с движением дверцы, состоянием патрона, ориентацией детали, охлаждающей жидкостью, стружкой, обдувом, шагами контроля и сигналами станка. При паллетировании робот должен сочетать логику схемы укладки с качеством коробов, надёжностью вакуума, подачей паллет, разделительными листами, ориентацией этикеток и накоплением на входе. При точечной сварке движение робота — лишь часть процесса; усилие горелки, прокладка кабелей, охлаждающая вода, управление сварочным циклом и прослеживаемость влияют на ценность.
При дуговой сварке важны прямолинейность траектории и вылет, но также интеграция источника питания, угол горелки, подача проволоки, газовая защита, брызги и повторяемость оснастки.
Именно поэтому покупателю следует относиться к техническому описанию робота как к фильтру, а не как к приговору. Спецификация может быстро отсеять неподходящий вариант. Сама по себе она не может принять рабочую ячейку. Приёмка возникает из проверки цикла на реальном семействе деталей, реальной оснастке, реальном концевом эффекторе, реальном интерфейсе оператора, реальных правилах безопасности и реальном плане обслуживания.
Судя по открытым материалам, NACHI это понимает. Компания делает акцент на FD On Desk для исследования вылета и проверки времени цикла, на опциях fieldbus для связи со станками, на функциях программного ПЛК, на экранах FlexGui для управления ячейкой, на курсах обучения, процессах заказа запчастей и прикладных пакетах. Это признаки того, что компания продаёт не только манипуляторы. Она продаёт платформу, которую нужно встроить в ячейку.
Осторожность в том, что открытые материалы описывают возможности, а не гарантированные результаты на площадке. Симулятор может улучшить технико-экономическое обоснование, но не может полностью предсказать прогиб оснастки, загрязнение захвата, поведение операторов или накопленное отставание по обслуживанию. Контроллер может поддерживать протоколы fieldbus, но его всё равно нужно корректно встроить в ПЛК и архитектуру безопасности предприятия. Курс обучения может повысить компетенции, но не гарантирует, что каждая смена сохранит ту же дисциплину программирования через месяцы.
Контроллер FD как операционная поверхность ячейки
Именно на контроллере принятый цикл становится чем-то большим, чем движение робота. Семейство контроллеров FD представлено как многозадачная платформа с программированием через меню, возможностью согласованных движений, поддержкой стандартных протоколов связи и полноцветным пультом обучения. Открытые страницы контроллеров и спецификации подчёркивают интеграцию с вспомогательным оборудованием, хранение программ, резервное копирование, поддержку обслуживания, цепи безопасности и настройку под оператора.
Это важно, потому что многие отказы робота в производстве — не драматические механические поломки. Это отказы состояния. Робот считает станок готовым, хотя он не готов. Сигнал захвата запаздывает. Срабатывает блокировка дверцы. Оператор перезапускает не с того шага. Изменение программы меняет точку, но не процедуру восстановления. Оснастка загружена в состоянии, немного отличающемся от того, которое предполагает программа. Стоимость таких отказов не только в немедленной остановке; это время, необходимое квалифицированному специалисту, чтобы диагностировать состояние и вернуть ячейку в автоматический режим.
По этой причине поддержка функций программного ПЛК и подключений fieldbus в NACHI коммерчески важна. Если контроллер робота может чисто взаимодействовать со станками, периферийным оборудованием и заводскими ПЛК, у интегратора больше возможностей выстроить согласованную модель состояния. Легче не допустить робота к опасному или недопустимому шагу, легче управлять рукопожатиями и легче давать оператору полезные подсказки. Но эти инструменты не устраняют необходимость проектирования системы. Они делают хорошее проектирование возможным.
FlexGui — хороший пример реальной эксплуатационной проблемы. NACHI описывает его как графический интерфейс на контроллере FD11, который можно настраивать под уровень оператора и использовать для управления ячейкой, отслеживания производственных данных, инициализации, ручного вмешательства, тестирования, диагностики и справочных экранов. Это не просто косметика. В робототехнической ячейке качество экрана может определить, восстановится ли оператор линии после пропущенного захвата за тридцать секунд или будет каждый раз вызывать обслуживание.
Оно также определяет, сможет ли техник отличить настоящую неисправность робота от проблемы сигнала готовности станка или состояния оснастки.
Но собственные интерфейсы создают и собственную нагрузку. Кто-то должен их проектировать, сопровождать, документировать и поддерживать синхронизацию с изменениями программ. Если заказчик стандартизируется на контроллере NACHI и подходе FlexGui, это может снизить трения при обучении между ячейками. Если каждый интегратор делает свой стиль экранов, площадка может получить набор локальных привычек. Инструмент поддерживает хорошую эксплуатацию, но не гарантирует её.
У FD On Desk аналогичная двойная природа. ПО обещает офлайн-программирование, визуализацию ячейки, исследование вылета, анализ времени цикла, обучение и диагностику проблем с помощью обработки движения, отражающей платформу контроллера FD. Это ценно до установки, потому что позволяет раньше выявить проблемы с вылетом, риски столкновений и допущения о времени цикла. Это также ценно после установки, если инженеры могут воспроизвести изменение до того, как трогать рабочую ячейку. Но симуляция остаётся моделью. Её нужно проверять на реальной оснастке, инструменте на конце манипулятора, допусках деталей и процедурах оператора.
История контроллера подтверждает главную мысль: ценность NACHI проверяется, когда робототехническая система становится операционной поверхностью всего цикла. Чем лучше используются контроллер, офлайн-инструменты и операторские экраны, тем меньше покупатель зависит от неформальных знаний. Чем хуже они используются, тем более хрупкой становится ячейка, которую могут перезапустить лишь немногие.
Обслуживание станков вскрывает стоимость надзора
Обслуживание станков — полезный тестовый пример, потому что задача выглядит простой издалека и сложной вблизи. Робот берёт заготовки, загружает станок, ждёт обработки, выгружает готовые детали и повторяет. Экономический довод о труде сформулировать легко: убрать оператора с повторяющейся загрузки, повысить загрузку шпинделя, снизить контакт с горячими или острыми деталями и сделать более реалистичной работу ночью или в выходные.
Страница NACHI об обслуживании станков признаёт трудную сторону работы. В ней отмечаются высокие темпы цикла, опасные станки и сложная геометрия деталей или оснастки. Также подчёркиваются сенсорные панели интерфейса, программный ПЛК, адаптивные движения, высокоскоростное обнаружение столкновений и связь со станком. Это именно правильные проблемные области. При обслуживании станков манипулятор — не единственные часы. Станок, дверца, патрон, питатель деталей, этап контроля и процесс удаления стружки должны вписываться в цикл.
Стоимость надзора начинается, когда деталь приходит в состоянии, которого программа не ожидала. Заготовка сориентирована неправильно. На отливке облой. Гнездо поддона пустое. Захват видит недостаточный вакуум или усилие. Робот достигает обученной точки, но оснастка станка забита стружкой. Станок завершает цикл, но возвращает аварию вместо сигнала готовности. Ни одно из этих событий не означает, что робот NACHI слаб. Это обычные заводские события. Вопрос в том, превращает ли ячейка их в ограниченные восстановления или в повторяющиеся вызовы обслуживающего персонала.
Хорошо спроектированная ячейка NACHI для обслуживания станков может использовать контроллер, рукопожатия fieldbus, операторские экраны и диагностику, чтобы снизить эту нагрузку. Она может проверить, что дверца открыта перед входом, подтвердить наличие детали, отделить аварии станка от аварий робота, провести оператора через контролируемый перезапуск и сохранить резервные копии программ. Она также может использовать офлайн-работу, чтобы оценить, достижимо ли новое семейство деталей без неудобных положений запястья или рисков столкновений.
Слабая ячейка сделает наоборот. Она спрячет слишком много состояния внутри программы робота, будет полагаться на память одного техника, требовать ручного перемещения после предсказуемых отказов или заставлять операторов выбирать среди малопонятных имён программ. Робот может оставаться механически способным, но экономия труда утечёт через внимание, время перезапуска и страх менять линию.
Коммерческий смысл в том, что обслуживание станков не оправдывает себя одной только скоростью робота. Оно оправдывает себя, когда ячейка повышает загрузку станка настолько, чтобы покрыть капитальные затраты, работу по захвату и оснастке, ограждения, программирование, обучение, обслуживание и поддержку. Если робот экономит одного оператора, но создаёт частые вызовы квалифицированного обслуживания, окупаемость может растянуться. Если он обеспечивает надёжные периоды работы без персонала или с минимальным вниманием, экономика становится значительно сильнее.
Открытые данные NACHI поддерживают идею о том, что её платформа может быть интегрирована в серьёзные ячейки обслуживания станков. Они не доказывают итоговую окупаемость для покупателя. Это доказательство должно появиться из хронометража и исследования отказов на реальном семействе деталей.
Паллетирование выглядит программной задачей, пока не меняется упаковка
Паллетирование — это применение, где ПО обещает самый чистый короткий путь. NACHI описывает программное обеспечение для паллетирования, которое может генерировать процедуры из простых входных данных, таких как начальная точка, размеры раскладки и схема укладки. Оно различает простые схемы «ряды и колонны» и более индивидуальные схемы со смещениями и размещением, критичным к ориентации. Компания также представляет роботов для паллетирования и тяжёлых погрузчиков для коробов, мешков, ящиков, напитков, кирпича, смол и других товаров.
Это достоверная область для роботизированной автоматизации. Задача повторяема, риск травм при ручном перемещении может быть значительным, а результат легко проверить. Если короба однородны и поток на входе стабилен, роботизированный паллетайзер может превратить труд в повторяемый цикл укладки с меньшей усталостью и более предсказуемым результатом.
Но паллетирование не свободно от вариативности. Короба выгибаются, мешки провисают, этикетки требуют ориентации, паллеты приходят повреждёнными, разделительные листы сдвигаются, входные конвейеры создают неравномерные промежутки, вакуумные присоски изнашиваются, а смена продукции приносит новые размеры. Чем лучше ПО для схем укладки, тем быстрее покупатель может настроить стандартную загрузку. Более сложные случаи всё равно требуют выбора оснастки, проектирования накопления, датчиков и процедур восстановления.
Принятый цикл паллетирования — это не просто «взять и поставить». Это распознать входящий продукт, надёжно зафиксировать его, переместить, не уронив и не раздавив, уложить по схеме, сохранить устойчивость паллеты и восстановиться, когда входящий поток неидеален. Робот с достаточной грузоподъёмностью и вылетом — лишь отправная точка. Концевой эффектор, подача вакуума, качество коробов, управление конвейером, податчик паллет, работа с разделительными листами и операторский экран переналадки определяют, ощущается ли система как экономия труда или как ещё одна машина, требующая постоянного внимания.
Преимущество NACHI в паллетировании в том, что компания продаёт и семейства роботов, и прикладную логику вокруг задачи. Это может снизить нагрузку по программированию для стандартных схем и сделать переналадку менее зависимой от специалиста. Риск тот же, что и в любом прикладном пакете: покупатели могут относиться к пакету так, будто он устраняет инженерную проработку процесса. Это не так. Он сужает инженерную проблему для определённого класса перемещения продукции.
Экономика единицы продукции при паллетировании зависит не только от замены часов труда. Она включает эргономический риск, снижение повреждений, пропускную способность, площадь, взаимодействие с вилочным погрузчиком, покрытие смен и ассортимент продукции. Роботизированный паллетайзер, обрабатывающий высокообъёмный стабильный SKU, может окупиться быстро. Ячейка, которая должна обслуживать слишком много нестандартных типов упаковки без достаточных датчиков или оснастки, может потребовать большего надзора, чем предполагает коммерческое предложение. Публичные заявления NACHI сильнее всего там, где геометрия упаковки и семейство схем ограничены.
Сварка — область, где интеграция становится качеством
Сварка — центр промышленной идентичности NACHI. Компания представляет роботов для точечной сварки и варианты для дуговой сварки, а её более широкий каталог позиционирует сварочных роботов как центральных для автомобильного производства. Семейство SRA нацелено на точечную сварку с большими грузоподъёмностями, большим вылетом, скоростью, жёсткостью, опциями управления кабелями и интегрированным управлением сваркой. Страница NACHI о дуговой сварке подчёркивает интеграцию со сварочными компонентами, подключение CAN-bus, настройку параметров через меню на пульте обучения и поддержку распространённых сварочных процессов.
Сварка делает подход «принятого цикла» неизбежным. Робот может переместиться в правильные координаты и всё равно дать плохие швы, если условия процесса неверны. При точечной сварке важны усилие горелки, состояние электродов, охлаждение, ток, выбор программы сварки, пакет материалов, износ наконечников, прокладка кабелей и прослеживаемость. При дуговой сварке важны угол горелки, скорость перемещения, подача проволоки, газовая защита, сборка, тепловложение и брызги. Движение робота необходимо, но качество шва — результат процесса.
Открытые материалы NACHI решают эту задачу, подчёркивая интегрированное управление сваркой через пульт обучения, диагностику мониторинга процесса и прикладное ПО. Такая интеграция может сократить количество отдельных интерфейсов, которыми должен управлять техник. Она также может сделать изменение программ сварки и диагностику более доступными. На предприятии, где многие ячейки используют схожие стандарты NACHI, такая стандартизация имеет реальную ценность.
Отказы остаются практическими. Внешняя кабельная трасса может цепляться или уставать; прокладка внутри руки может снизить этот риск, но не устраняет каждую проблему с коммуникациями. Настройки сервоклещей могут повысить стабильность, но только если горелка, электроды и программа процесса обслуживаются. Офлайн-программы могут сократить время пусконаладки, но реальность оснастки и пакет деталей всё равно нужно проверять. Прослеживаемость сварки может помочь, но сбор данных — это не то же самое, что корректирующие действия.
Для автомобильных и металлообрабатывающих заказчиков довод в пользу сварочных ячеек NACHI сильнее всего, когда скорость и интеграция сокращают число роботов, позиций или ручных вмешательств, необходимых для определённого процесса. Слабее всего он, когда покупатель предполагает, что один лишь бренд робота решит изменчивость сварочного процесса. NACHI может предоставить движение, инструменты контроллера и прикладную поддержку. Окно процесса остаётся за заказчиком и интегратором.
Именно здесь заменители становятся многогранными. Покупатель может сравнивать NACHI с FANUC, ABB, Yaskawa, Kawasaki, KUKA, сварочными пакетами на базе OTC Daihen, жёсткой автоматизацией и ручной сваркой. Побеждающий выбор может определяться не самым быстрым манипулятором, а установленной базой, локальной поддержкой, существующими навыками программирования, отношениями с поставщиками сварочного оборудования, процессом симуляции и уверенностью в поставках запчастей. В сварке стоимость переключения культурная в той же мере, что и техническая.
Защитные остановки — не краевые случаи
Безопасность — не аксессуар робототехнической ячейки. Руководство OSHA по промышленным роботам рассматривает робототехническую систему шире, чем манипулятор: оно включает концевой эффектор, систему управления, источники питания, датчики и связь ввода/вывода. Этот более широкий взгляд правилен для покупателей NACHI. Инцидент, связанный с безопасностью робота, редко касается только манипулятора. Он касается рабочей зоны, ограждений, режима обучения, аварийных остановок, устройств разрешения, блокировок, процедуры доступа и логики перезапуска.
Страницы аппаратного обеспечения контроллеров NACHI описывают цепи безопасности и функции пульта обучения, такие как трёхпозиционный переключатель разрешения. Спецификации продуктов и прикладные документы многократно предполагают огороженные ячейки, контролируемую установку и квалифицированное обслуживание. Обучающие материалы включают безопасность роботов, устройства безопасности, работу со шкафом управления, работу с пультом обучения, автоматические и ручные движения, изменение программ, программирование ввода/вывода и резервное копирование. Это не маркетинговые дополнения; это предпосылки для сохранения полезности ячейки.
Стоимость безопасности проявляется в двух местах. Первое — капитальные затраты: ограждения, световые завесы, сканеры, интеграция безопасности в ПЛК, оценка рисков, практики работы с пультом обучения, знаки, процедуры и валидация. Второе — эксплуатационные затраты: каждая остановка должна иметь безопасный и предсказуемый путь возврата к автоматическому режиму. Если ячейка останавливается всякий раз, когда оператор открывает ворота или устраняет затор, это не редкое исключение. Это часть реального цикла.
Именно здесь проект принятого цикла должен включать восстановление, а не только штатную работу. Покупателю стоит спросить, как ячейка NACHI обрабатывает аварийную остановку при перемещении с грузом, открытие ворот, падение детали, потерю сигнала готовности станка, событие обнаружения столкновения, отказ захвата, сварочный отказ или неполную паллету. Кто может восстановить работу? Какой экран они видят? Знает ли программа, какая деталь находится в захвате? Есть ли безопасные отводящие движения? Актуальны ли резервные копии? Есть ли режим холостого прогона? Сможет ли следующая смена понять состояние без вызова исходного интегратора?
Хороший проект безопасности может повысить доверие и сократить простои. Плохой проект безопасности может сделать робототехническую ячейку хрупкой. Операторы могут избегать её перезапуска, обслуживание в условиях давления может обходить правильные процедуры, а руководство может потерять ту самую гибкость труда, ради которой создавался робот. Ценность функций безопасности контроллеров NACHI зависит от того, встроены ли они в дисциплинированный проект ячейки.
Передача проекта в эксплуатацию — момент истины
Самая недооценённая часть роботизированной автоматизации — передача от проектной команды производственной команде. Во время пусконаладки присутствуют интегратор и специалисты вендора. Все знают, что менялось вчера. Отказы свежи в памяти. Заказчик терпит отладку. После приёмки ячейка принадлежит операторам, техникам по обслуживанию, производственным супервайзерам и технологам, которым придётся эксплуатировать её в плохие дни.
Открытое присутствие NACHI в Северной Америке здесь помогает. Компания указывает штаб-квартиру в Нови, штат Мичиган, и несколько сервисных точек или офисов в Канаде, Огайо, Индиане, Южной Каролине и Калифорнии. Она предлагает курсы обучения по программированию, электрическому обслуживанию, механическому обслуживанию, настройке оснастки, настройке ввода/вывода, настройке сервоклещей, замене кабелей, коррекции энкодеров, профилактическому обслуживанию манипулятора и замене редукторов. Она также предоставляет формы для сервисных запросов, технических вопросов, запросов CAD, запчастей и обучения.
Эти сигналы важны, потому что поддержка в робототехнике на практике локальна. Заводу нужен не только поставщик роботов; ему нужны запчасти, люди, умеющие обучать контроллер, люди, умеющие диагностировать отказы, и интеграторы, знающие платформу. Широкая линейка продукции без доступной поддержки рискованна. Присутствие NACHI в Северной Америке снижает этот риск для заказчиков в США и соседних странах, хотя открытые страницы не доказывают время реакции, глубину складских запасов или экономику уровня сервиса.
Передача должна включать чёткое разделение ответственности. NACHI может предоставлять платформу робота, контроллер, пульт обучения, программные инструменты и поддержку. Интегратор может предоставлять проект ячейки, ограждения, логику ПЛК, концевой эффектор, оснастку, техническое зрение, конвейеры и пусконаладку. Заказчик может предоставлять данные о деталях, доступ к станкам, ресурсы обслуживания и приёмку процесса. Если это разделение не явное, каждая проблема превращается в игру в обвинения.
Передача также должна включать документацию, которой реальная смена сможет пользоваться: имена программ, коды отказов, пути перезапуска, резервные копии, чертежи оснастки, валидацию безопасности, расходные материалы, интервалы профилактического обслуживания, список запчастей, записи обучения и правила управления изменениями. Обучающие и программные инструменты NACHI могут поддерживать эту дисциплину. Они не могут её заменить.
Именно здесь в историю промышленных роботов входят жизненный цикл ПО и зависимость от поставщика. Как только предприятие стандартизируется на семействе контроллеров, среде программирования, стандарте HMI и пути обучения, отказ от них несёт затраты. Такая зависимость может быть рациональной, если платформа стабильна, поддержка хорошая и предприятие получает переиспользуемую экспертизу. Она вредна, если предприятие не может изменять программы, закупать детали, обновлять интерфейсы или обучать новых сотрудников без чрезмерной зависимости от узкого круга специалистов.
Обслуживание — производственная переменная
Роботов часто продают в сравнении с трудом, но обслуживание решает, выживет ли экономический довод о труде. Робототехническая ячейка переводит работу с ручного повторения на профилактическое обслуживание, поиск неисправностей, уход за оснасткой и дисциплину программ. Подшипники, редукторы, кабели, энкодеры, двигатели, тормоза, пульты обучения, вентиляторы контроллеров, вакуумные присоски, сварочные наконечники, шланги и оснастка становятся частью производственной системы.
Открытый каталог обучения NACHI примечателен тем, что не делает вид, будто программирование — единственный навык. Электрическое обслуживание, механическое обслуживание, замена кабелей, коррекция энкодеров, профилактическое обслуживание манипулятора и замена редукторов RV фигурируют как отдельные темы обучения. Это полезный сигнал. Он признаёт, что предприятие должно поддерживать робота механически и электрически, а не только выполнять обученную траекторию.
Нагрузка по обслуживанию различается в зависимости от применения. Компактный манипулятор MZ в чистой задаче «взять и поставить» может требовать в основном периодического осмотра, резервного копирования и ухода за оснасткой. Робот точечной сварки может создавать гораздо большую нагрузку на кабели, горелки, водяные линии и технологические расходники. Паллетайзер может предъявлять высокие требования к вакуумной оснастке, обращению с коробами и высокоцикличным движениям. Робот обслуживания станков может страдать от охлаждающей жидкости, стружки, тепла и неудобного доступа, если ячейка спроектирована небрежно.
Поэтому принятый цикл должен включать плановое время обслуживания. Если производственный менеджер измеряет только теоретическую скорость робота, обслуживание выглядит обузой. Если менеджер измеряет суммарную выработку ячейки, обслуживание — часть пропускной способности. Ячейка, работающая чуть медленнее, но обслуживаемая предсказуемо, может превзойти более быструю ячейку, которая отказывает непредсказуемо.
Резервное копирование заслуживает особого внимания. Открытые материалы NACHI подчёркивают USB-резервирование и работу с файлами в контексте контроллера и обучения. Это не второстепенная функция. Потеря программы, недокументированные изменения точек и неясные процедуры восстановления могут превратить небольшой отказ в долгий простой. Предприятие должно знать, какая резервная копия актуальна, кому разрешено менять программу, как изменения регистрируются и как будет восстановлен контроллер при замене.
Вопрос обслуживания также влияет на экономику труда. Роботы не убирают людей с завода. Они меняют структуру навыков. Меньше людей может заниматься повторяющимся перемещением, но большая ценность приходится на техников, которые понимают движение робота, ввод/вывод, безопасность, оснастку и восстановление процесса. Если такие люди есть, установленная база NACHI и варианты обучения могут превратиться в знания на площадке. Если их мало, робототехническая ячейка может стать зависимой от внешней поддержки.
Экономика единицы продукции должна включать всю ячейку
Простая история окупаемости робота начинается с труда: робот заменяет одного или нескольких операторов в повторяющейся задаче. Эта история не ошибочна, но она неполна. Экономический знаменатель — не цена манипулятора. Это установленная и поддерживаемая ячейка.
Реалистичный бюджет ячейки NACHI включает робота, контроллер, пульт обучения, концевой эффектор, изменения оснастки, ограждения, устройства безопасности, работы по ПЛК или интерфейсу станка, конвейеры или питатели, сварочное оборудование, если применимо, монтаж, программирование, симуляцию, обучение, запчасти, профилактическое обслуживание, поддержку, изменения площади и простои во время установки. Он также может включать воздух, вакуум, электропитание, охлаждение, вытяжку, сетевые подключения и проверки качества.
Экономический числитель включает сэкономленный труд, более высокую пропускную способность, снижение эргономических травм, улучшенную стабильность, лучшую загрузку станков, меньший брак, прослеживаемые данные процесса и возможность работать в смены, которые раньше были непрактичны. Сложность в том, что некоторые выгоды локальны. При обслуживании станков наибольший выигрыш может дать загрузка шпинделя, а не прямой труд. При сварке это может быть баланс линии и стабильность качества. При паллетировании — снижение травм и надёжный поток в конце линии.
При тяжёлом перемещении — возможность двигать детали, которые трудно или небезопасно перемещать вручную.
Широта продуктов NACHI помогает покупателю соотнести класс робота с экономической задачей. Компактный робот для небольших задач перемещения имеет другую экономику, чем тяжёлый паллетайзер или автомобильная сварочная система. Риск — купить избыточного робота для плохо определённого процесса или недокупить систему вокруг способного манипулятора. Недорогой манипулятор в слабой ячейке может обойтись дороже, чем более качественно спроектированная установка. Дорогой робот в низкообъёмном изменчивом процессе может никогда не окупить инженерные затраты.
Окупаемость следует рассчитывать относительно принятого цикла в условиях реальной вариативности. Каково фактическое время цикла с учётом проверок безопасности, контроля наличия деталей и процедур восстановления? Как часто ячейка останавливается? Сколько остановок требуют квалифицированного вмешательства? Какова стоимость плановых и внеплановых простоев? Сколько смен продукции происходит в неделю? Сколько времени занимает переналадка? Какой запас требуется выше и ниже по потоку, чтобы ячейка была обеспечена? Как часто меняются программы и кто может это делать?
Эти вопросы могут звучать консервативно, но они защищают и покупателя, и вендора. Они не позволяют возложить вину за плохую оснастку, плохой захват, нестабильный входящий материал или нереалистичный план персонала на робота. Они также не позволяют применять самые сильные заявления вендора за пределами их надлежащих границ.
Где NACHI выглядит сильно
Сильнейшая открытая позиция NACHI — обычные промышленные работы, где задача повторяема, семейство деталей ограничено и покупатель ценит интегрированную экосистему «робот — контроллер — приложение». Обслуживание станков, перемещение материалов, паллетирование, обслуживание прессов и сварка — области, где у NACHI есть соответствующие продукты и открытые прикладные материалы. Компания выглядит особенно убедительно там, где заказчикам нужен диапазон грузоподъёмностей и вылетов, а не история про один коллаборативный манипулятор.
Экосистема контроллера FD важна для этой силы. Поддержка fieldbus, возможности программного ПЛК, программирование с пульта обучения, прикладное ПО, интерфейсы FlexGui и офлайн-симуляция указывают на практические потребности производственных ячеек. Компания также демонстрирует понимание требований к обучению и сервису, что важно в Северной Америке, потому что узким местом заказчика часто оказывается труд поддержки, а не наличие роботов.
Ещё одна сила в том, что материалы NACHI не сводят автоматизацию к риторике об искусственном интеллекте или автономности. Язык открытых продуктов в основном о движении, сварке, паллетировании, обслуживании станков, программировании, безопасности, симуляции и обслуживании. Это уместно. Большая часть ценности промышленных роботов по-прежнему происходит от дисциплинированного выполнения повторяющихся физических задач, а не от самостоятельного открытия роботом процесса.
NACHI также выигрывает от зрелости промышленной робототехники как рынка. Независимые рыночные данные показывают миллионы промышленных роботов, уже работающих в мире, и продолжающиеся установки. Это не доказывает долю NACHI или её эффективность, но показывает, что категория не экспериментальная. Покупатели умеют оценивать робототехнические проекты, и на многих предприятиях уже есть организационная модель для их интеграции и обслуживания.
Финальная сила — широта. Покупатель, использующий NACHI для сварки, может также рассматривать NACHI для перемещения или паллетирования, а предприятие, обучающее техников на контроллере FD, может переиспользовать часть знаний между ячейками. Широта может стать стоимостью переключения, но может стать и эффективностью, если поддержка и документация сильны.
Где концентрируется риск
Крупнейший технический риск — не грубый отказ движения. Это расхождение между контролируемой демонстрацией и реальной грязной производственной ячейкой. Отказ захвата, столкновение по траектории, дрейф оснастки, защитная остановка, ошибка обученной программы, отказ контроллера, несоответствие грузоподъёмности, накопленное отставание по обслуживанию и неудачная переналадка — всё это правдоподобные сценарии отказов. Они не уникальны для NACHI. Это обычная карта рисков для промышленных робототехнических ячеек.
Отказ захвата часто оказывается первой скрытой статьёй затрат. Манипулятор может идеально попадать в свою точку, пока вакуумная присоска теряет герметичность, магнитный захват собирает мусор или механический палец цепляется за кромку. Захват — это место встречи вариативности деталей с автоматизацией. Если захват слаб, робот становится дорогим носителем неопределённости.
Столкновение по траектории — ещё один распространённый риск. Офлайн-программирование и исследование вылета снижают вероятность, но геометрия ячейки меняется. Сотрудник обслуживания оставляет зажим оснастки в другом положении. Кабельная трасса сдвигается. Паллета не установлена до конца. Новый концевой эффектор выступает дальше старого. Повторяемость робота может усугубить ситуацию, потому что он будет с уверенностью повторять неправильную траекторию, если ячейка не обнаружит аномальное состояние.
Дрейф оснастки незаметно разрушает качество. Робот может по-прежнему достигать тех же координат, но деталь уже не там, где её ожидает робот. При сварке это может означать плохое качество шва. При обслуживании станков — усилие загрузки или смещение. При паллетировании — накапливающуюся ошибку штабеля. Хорошие ячейки обнаруживают или допускают небольшие отклонения; слабые накапливают их до остановки.
Защитные остановки и логика перезапуска часто недооцениваются. Остановка не должна становиться загадкой. Ячейка должна знать, где находится робот, что он держит, каково текущее состояние станка и как безопасно вернуться в работу. Если перезапуск зависит от ручного перемещения и догадок, экономический довод о труде для ячейки ослабевает.
Ошибка обученной программы — человеческая сторона гибкости. Промышленные роботы перепрограммируемы, и именно поэтому они ценны. Это также причина, почему важен контроль изменений. Точка, затронутая при поиске неисправности, может повлиять на будущую смену. Новая версия программы может решить проблему одной детали и сломать другую. Обучение, резервное копирование и дисциплинированные соглашения об именах — не бюрократия; это инструменты безотказной работы.
Накопленное отставание по обслуживанию — риск длинного цикла. Робототехническая ячейка может выглядеть успешной месяцами, пока накапливаются отложенные проблемы с кабелями, захватом, редукторами, оснасткой или охлаждением. Когда они проявляются, вину могут возложить на бренд робота, даже если это системные проблемы. Обучение обслуживанию и каналы поставки запчастей NACHI — значимые меры, но заказчик должен ими пользоваться.
Реалистичные альтернативы
Набор альтернатив для NACHI шире, чем конкурирующие бренды роботов. Прямые альтернативы — другие производители промышленных роботов с сильной поддержкой в Северной Америке, включая FANUC, ABB, Yaskawa, Kawasaki, KUKA и прикладные пакеты для сварки или паллетирования. На многих предприятиях на решение влияют существующая установленная база, знакомство техников, склад запчастей и предпочтительные интеграторы не меньше, чем характеристики следующего манипулятора.
Жёсткая автоматизация — ещё одна альтернатива. Для очень высокообъёмных стабильных процессов индивидуальная механическая система может превзойти робота по скорости, простоте или стоимости единицы. Робот выигрывает, когда гибкость, вылет, возможность перепрограммирования или вариативность продукции оправдывают дополнительную сложность ПО и обслуживания. Покупателю не следует выбирать робота только потому, что роботы современны; робота следует выбирать потому, что задача выигрывает от перепрограммируемого движения.
Ручной труд остаётся альтернативой при низких объёмах или высокой вариативности. Это может звучать немодно, но часто экономически верно. Если задача постоянно меняется, а эргономический риск управляем, человек-оператор может превзойти робототехническую ячейку после учёта всей инженерии, ограждений, программирования и простоев. Робот становится убедительным, когда повторяемость, риск для безопасности, требования к качеству или покрытие смен делают ручную работу структурно дорогой.
Коллаборативные роботы — частичная альтернатива для некоторых более лёгких задач, в том числе из собственной коллаборативной линейки NACHI и от других вендоров. В определённых применениях они могут снизить нагрузку по ограждениям, но не устраняют оценку рисков, проектирование оснастки или компромиссы по времени цикла. Для тяжёлой сварки, скоростного паллетирования или обслуживания станков в закрытой ячейке традиционные промышленные роботы часто остаются лучшим выбором.
Аутсорсинг или изменение процесса также могут заменить установку робота. Производитель может изменить упаковку, закупать предварительно обработанные детали, изменить оснастку, использовать специализированный питатель или передать работу поставщику. Дело не в том, что NACHI проигрывает этим альтернативам; дело в том, что окупаемость робота должна превзойти фактический набор альтернатив, доступных предприятию.
Вывод
NACHI Robotics Systems, Inc. представляет убедительную промышленную робототехническую платформу для принятых циклов рабочих ячеек на североамериканских производствах. Её линейка охватывает основные физические задачи, названные на её рынке: сварку, перемещение материалов, паллетирование, обслуживание станков, обслуживание прессов и общие производственные перемещения. Её контроллер, программное обеспечение, симуляция, интерфейсы, обучение, запчасти и сервис закрывают правильные практические проблемы.
Сильнейший довод в пользу NACHI — ограниченная повторяющаяся задача с чёткой подачей деталей, стабильной оснасткой, дисциплинированным проектом безопасности, обученными операторами, локальной поддержкой и заказчиком, готовым проверить полный цикл до того, как считать экономию. В таких условиях робототехническая система NACHI может обоснованно превратить повторяющуюся физическую работу в повторяемую ячейку, которая повышает пропускную способность, снижает эргономическую нагрузку и повышает стабильность.
Слабейший довод — покупатель, ищущий автоматизацию, которая поглотит нерешённый беспорядок процесса. Если детали приходят непредсказуемо, оснастка дрейфует, смена продукции частая, операторы не обучены, обслуживание недофинансировано или передача от интегратора слабая, робот NACHI не превратит магически беспорядок в производительность. Он будет воспроизводить допущения, заложенные в ячейку.
Честный вывод поэтому не рекламный и не пренебрежительный. Открытые данные NACHI поддерживают серьёзное рассмотрение для обычных промышленных ячеек, особенно там, где заказчик ценит устоявшуюся экосистему «робот — контроллер» и североамериканскую поддержку. Но ценность решается при приёмке: может ли ячейка выполнять реальный цикл, восстанавливаться после обычных отказов, переживать реальные условия обслуживания и давать достаточно экономической выгоды, чтобы оправдать всю установленную систему? Для NACHI, как и для любого поставщика промышленных роботов, это и есть решающее испытание.