
Resumen
- Ericsson afirma que la iniciativa con KTH y NTU comienza en noviembre de 2026.
- Vinnova registra un proyecto del mismo nombre desde noviembre de 2025 y muestra dos meses distintos para su finalización.
«Confiable» no es una propiedad que una red pueda atribuirse en un comunicado. En localización, hay que contrastar cada estimación con una referencia y mostrar dónde falla. La asociación de Ericsson, KTH y NTU plantea justamente esa ambición, pero su calendario público todavía necesita una explicación.
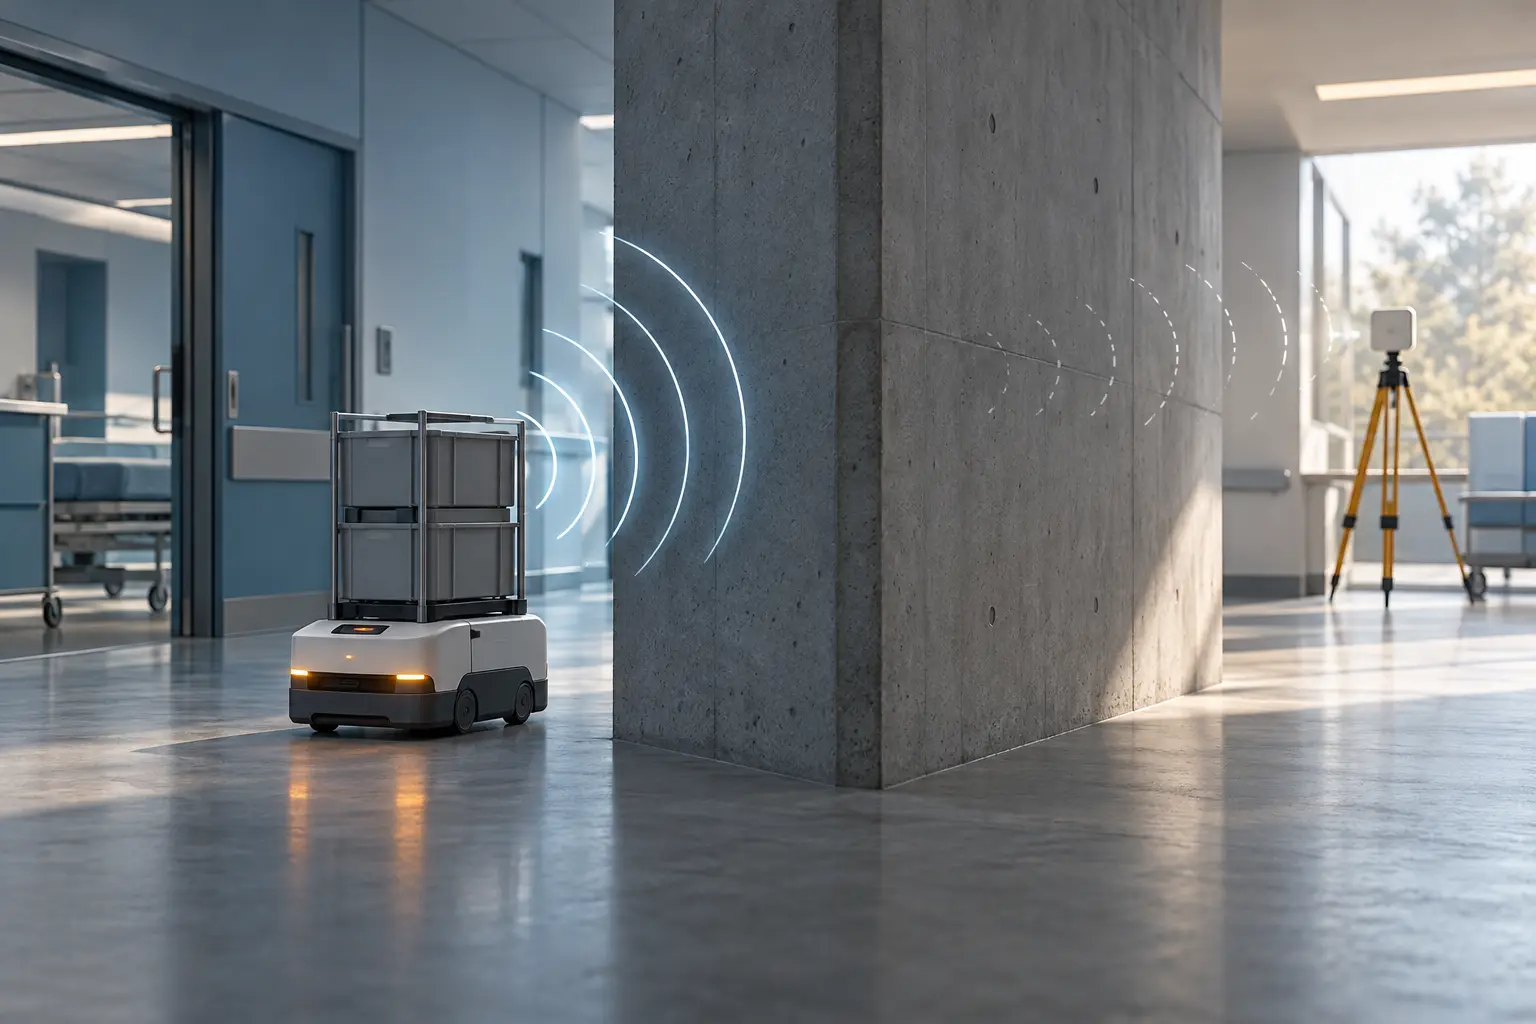
Ericsson presentó el 19 de octubre la iniciativa plurianual «Trustworthy 6G Positioning in Complex Environments: A Data-Driven Approach». La compañía coordina el trabajo con KTH Royal Institute of Technology y Nanyang Technological University (NTU Singapore), y dice que arrancará en noviembre de 2026. NTU describe el objetivo: localizar robots, drones y otros sistemas autónomos en interiores y exteriores complejos, incluso cuando se bloquean las señales. No comunica resultados de campo; habla de lo que la investigación pretende lograr. El anuncio de Ericsson y la nota de NTU presentan una iniciativa aún en fase de investigación.
Sin embargo, el registro público de financiación de Vinnova muestra el mismo título, Ericsson AB como coordinador y al mismo trío de instituciones. La referencia es 2025-01681; la agencia consigna una aportación de 2.999.999 coronas suecas y un periodo que comienza en noviembre de 2025. Esa cifra es la contribución de Vinnova, no el presupuesto íntegro del proyecto. El estado figura como «en curso». La ficha en inglés marca abril de 2027 como fin; la ficha en sueco, actualizada después, indica julio de 2027.
Las fechas podrían corresponder a etapas distintas, pero las fuentes no lo aclaran. Tampoco explican por qué difiere el final entre idiomas. La discrepancia merece una respuesta de los socios y del financiador; por sí sola no demuestra retraso ni engaño. Vinnova advierte además que la descripción del proyecto fue proporcionada por sus participantes y no revisada por los editores de la agencia.
La ficha técnica sí permite entender qué se propone probar: posicionamiento basado en tiempo de llegada, redes neuronales gráficas para clasificar si existe línea de visión, calibración automática de las ubicaciones de antena y unidades robóticas de referencia. Ericsson lo resume como la combinación de métodos existentes, IA y calibración automática. Ninguna fuente presenta márgenes de error, distribuciones de precisión, tasas de fallo ni resultados de una campaña terminada. Hospitales, puertos, fábricas y servicios de emergencia son posibles campos de uso, no despliegues demostrados.
La diferencia entre una promesa y una prueba importa cuando una estimación controla el movimiento de una máquina cerca de personas. Para llamar fiable al sistema hará falta describir cómo se obtiene la posición de referencia, qué escenarios se ensayan y quién puede revisar los datos. Las unidades robóticas anunciadas pueden servir para validar el rendimiento, pero las fuentes no publican un protocolo ni un umbral de aprobación.
La siguiente comunicación debería aclarar qué comienza en noviembre de 2026 —una prueba de campo, una fase nueva o la presentación pública—, conciliar las fechas de Vinnova y publicar hitos y condiciones de ensayo. Hasta entonces, conocemos la arquitectura institucional y la meta; todavía no el trayecto verificable desde la subvención hasta un resultado.
Informe para miembros
Contexto ampliado del perfil
Inicia sesión con el nivel de membresía adecuado para desbloquear el informe completo y las notas de las fuentes.
Solo para Strategic Circle
Strategic Circle
Abierto a todos los lectores. Desbloquea informes de perfil después de unirte e iniciar sesión.
Únete a Strategic CircleSolo para Leadership Alliance
Leadership Alliance
Para propietarios y directivos cualificados de activos de propiedad intelectual; inicia sesión para desbloquear los informes de la alianza.
Unirse a Leadership Alliance