
الملخص
- يتم تقييم NACHI Robotics على مستوى خلية العمل: يجب أن يعمل الذراع الآلي، وحدة التحكم FD، الجهاز التعليمي، وصلات fieldbus، الأداة الطرفية، المثبت، الحراسة وإجراءات الاسترداد معاً كدورة إنتاج واحدة مقبولة.
- أقوى الأدلة العامة تدعم اتساع NACHI في اللحام، مناولة المواد، الترصيص وخدمة الآلات، لكنها لا تثبت وقت التشغيل على مستوى العميل، العائد على الاستثمار أو اقتصاديات التغيير دون التحقق الخاص بالمصنع.
- الخطر التجاري ليس أن ذراع NACHI لا يمكنه التحرك بتكرارية؛ بل أن التكامل، الأدوات، إيقافات السلامة، تباين القطع، مهارة البرمجة، انضباط الصيانة ووصول الدعم يمكن أن يستهلك مكاسب العمل ووقت الدورة التي بررت الخلية.
الدورة المقبولة هي المنتج الحقيقي
مشتري الروبوتات الصناعية نادراً ما يشترون الحركة في المجرد. إنهم يشترون حدثاً متكرراً: افتح باب الآلة، التقط الصبة الساخنة، أخلِ المثبت، ضع القطعة، أكد الإشارة، أغلق الباب وأطلق دورة التشغيل التالية. أو يشترون تسلسل لحام يجلب المسدس إلى لوحة الهيكل دون تشابك الكابل، يوصل الضغط والتيار عند النقطة المقصودة، يسجل النتيجة وينتقل إلى اللحام التالي قبل اختلال توازن الخط. أو يشترون نمط ترصيص يستمر في تكديس العبوات بعد تغير دفعة العبوات في الوردية الثالثة ويحتاج المشغل إلى التعافي من انتقاء فائت.
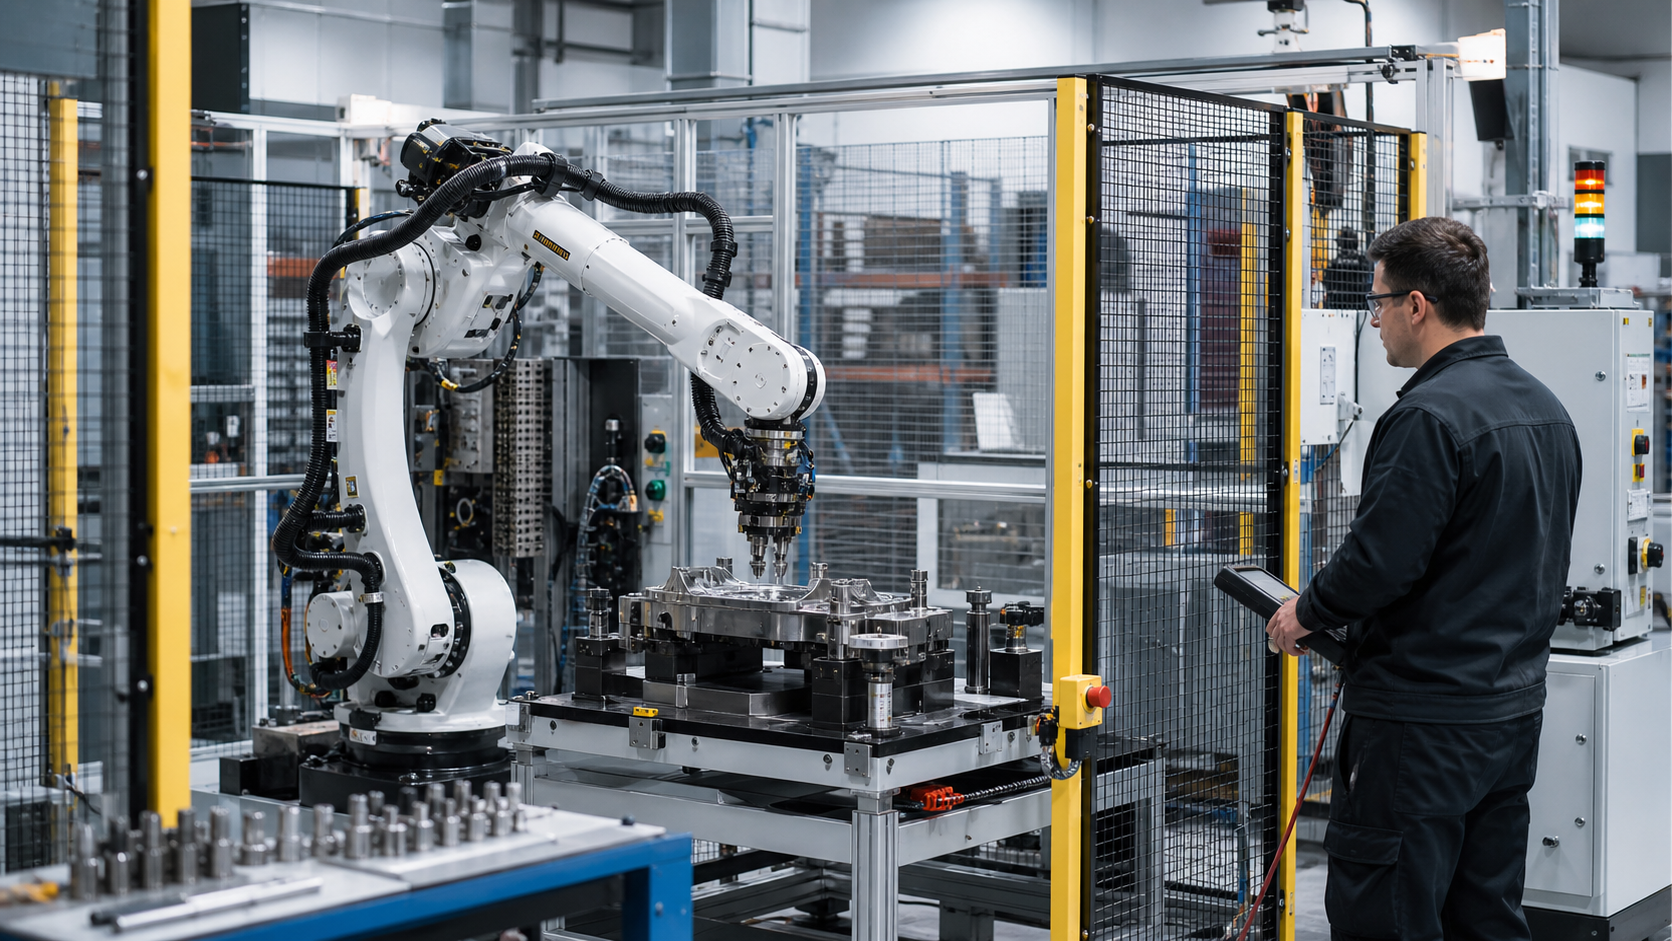
لهذا السبب يجب تقييم NACHI Robotics Systems, Inc. من خلال دورة الروبوت المقبولة بدلاً من مواصفات الذراع المنفردة. المدى، الحمولة والتكرارية مهمة. إنها تحدد ما إذا كان الروبوت المقترح معقولاً للمهمة. لكنها لا تحدد ما إذا كانت الخلية ستخلق قيمة. الخلية تخلق قيمة فقط بعد أن يتم قبول الروبوت، وحدة التحكم، الأداة الطرفية، المثبت، نظام السلامة، واجهة الإنسان، إشارات الآلة وإجراءات الصيانة كطريقة تشغيل متكررة.
سطح المنتج العام لـ NACHI يتناسب مع هذه الحقيقة. تقدم الشركة تشكيلة واسعة من الروبوتات الصناعية: روبوتات المناولة المدمجة MZ، نماذج SCARA، نماذج تعاونية، رافعات ثقيلة، روبوتات ترصيص، روبوتات لحام نقطي ووحدات تحكم. موقعها في أمريكا الشمالية يؤكد أيضاً على القطع العملية حول الذراع: وحدات التحكم FD، وصلات fieldbus، حزم البرامج، محاكاة FD On Desk، شاشات FlexGui للمشغل، دورات تدريبية، طلبات قطع الغيار ومواقع الخدمة. هذه ليست قصة روبوت استهلاكي وليست قصة برمجيات عامة. إنها قصة خلية عمل.
حدود الشركة مهمة. هذا التحليل يتعلق بأنظمة روبوت NACHI الصناعية وعملية الروبوتات في أمريكا الشمالية حولها. إنه ليس تقييماً لأعمال NACHI الأوسع في المحامل، أدوات القطع، الهيدروليكا أو الفولاذ الخاص. كما أنه ليس تقييماً لكل خلية عميل تستخدم ذراع NACHI، لأن الخلية النهائية يمكن أن تشكل بشكل كبير من قبل متكامل الأنظمة، باني الآلات، مورد اللحام، مصمم المثبت وفريق الصيانة الخاص بالعميل.
هذه الحدود ليست مجرد تفصيل فني. إنها مركزية لسؤال القيمة. يمكن لروبوت NACHI أن يكون منصة الحركة ووحدة التحكم في خلية ناجحة بينما يمتلك طرف آخر القابض، تخطيط الحراسة، حزمة الرؤية، واجهة الآلة وإجراءات التشغيل. يمكن لنفس الروبوت أن يخيب في خلية ضعيفة التصميم. في الأتمتة الصناعية، حدود المنتج وحدود النتيجة مختلفة. يمكن لـ NACHI بيع نظام الروبوت والبرمجيات الداعمة، لكن نتيجة الإنتاج تنبثق من الخلية الكاملة.
السؤال المفيد ضيق ومتطلب: هل يمكن لأنظمة روبوت NACHI الحفاظ على الحركة، الأدوات، السلامة وحالة الخلية موثوقة عبر تباين المواد العادي وتغييرات الورديات؟ الأدلة العامة تدعم إجابة إيجابية بحذر للتطبيقات الصناعية التقليدية، خاصة حيث المهمة مستقرة ومتكررة ومثبتة جيداً. نفس الأدلة تدعم الحذر حيث يتوقع المشتري أن يمتص الروبوت تباين العملية الفوضوي، تغييرات المنتج المتكررة أو ممارسات الصيانة الضعيفة دون عمل هندسي جديد.
لماذا مواصفات الذراع ضرورية لكن غير كافية
كتالوجات روبوت NACHI وصفحات المنتج تظهر مجموعة واسعة من الحمولات والمديات. عائلة MZ تغطي مهام المناولة المدمجة؛ آلات MC و SC الأثقل تعالج الأجزاء الكبيرة والترصيص؛ نماذج SRA تستهدف اللحام النقطي في السيارات؛ نماذج الترصيص LP تعالج التكديس السريع؛ نماذج SCARA والتعاونية تغطي المناولة الأصغر والأعمال القريبة من التجميع. المجال حقيقي، وهو مهم لأن المشتري لا يمكنه تصميم خلية جيدة حول ذراع يفتقر إلى الحمولة، المدى، الصلابة أو الحماية البيئية للمهمة.
مع ذلك، المواصفات ليست نفس إثبات الإنتاج. رقم التكرارية المدرج يخبر المشتري بمدى دقة عودة الروبوت إلى نقطة تعلمت تحت ظروف محددة. إنه لا يثبت أن القابض سيمسك الأجزاء الزيتية، أن مسدس اللحام سيحافظ على حالة الطرف، أن المثبت لن ينحرف، أن الآلة ستعيد إشارة الاستعداد باستمرار، أن توجيه الكابل سينجو من مليون دورة، أو أن المشغل يمكنه التعافي نظيفاً بعد إيقاف طارئ.
التمييز مهم بشكل خاص في التطبيقات التي تبرزها NACHI. في خدمة الآلات، يجب تنسيق مسار الروبوت مع حركة الباب، حالة الظرف، اتجاه القطعة، سائل التبريد، الرقائق، النفخ الهوائي، خطوات الفحص وإنذارات الآلة. في الترصيص، يجب على الروبوت الجمع بين منطق النمط مع جودة العبوة، موثوقية الفراغ، تقديم البليت، ألواح الانزلاق، اتجاه الملصق والتراكم في المنبع. في اللحام النقطي، حركة الروبوت هي جزء واحد فقط من العملية؛ ضغط المسدس، توجيه الكابل، مياه التبريد، التحكم في جدول اللحام وإمكانية التتبع تؤثر على القيمة. في اللحام القوسي، استقامة المسار والمدى مهمان، لكن تكامل مصدر الطاقة، زاوية الشعلة، تغذية السلك، تغطية الغاز، التطاير وتكرارية المثبت مهمة أيضاً.
لهذا السبب يجب على المشتري التعامل مع ورقة بيانات الروبوت كمرشح، وليس كحكم. يمكن لورقة البيانات رفض التوافق السيئ بسرعة. لا يمكنها قبول خلية عمل بنفسها. القبول يأتي من التحقق من الدورة مع عائلة القطع الحقيقية، المثبت الحقيقي، الأداة الطرفية الحقيقية، واجهة المشغل الحقيقية، قواعد السلامة الحقيقية وخطة الصيانة الحقيقية.
يبدو أن NACHI تفهم هذا في موادها العامة. تؤكد الشركة على FD On Desk لدراسات المدى والتحقق من وقت الدورة، خيارات fieldbus للاتصال بالآلة، وظائف PLC البرمجية، شاشات FlexGui لتشغيل الخلية، فصول التدريب، عمليات قطع الغيار وحزم التطبيقات. كلها علامات على أن الشركة لا تبيع أذرعاً فقط. إنها تبيع منصة يجب هندستها في خلية.
الحذر هو أن المواد العامة تصف القدرة، وليس نتائج الموقع المضمونة. يمكن للمحاكي تحسين دراسة الجدوى، لكنه لا يمكنه التنبؤ بانحراف المثبت، تلوث القابض، سلوك المشغل أو تراكم الصيانة. يمكن لوحدة التحكم دعم بروتوكولات fieldbus، لكنها لا تزال بحاجة إلى تعيين صحيح في PLC المصنع وهندسة السلامة. يمكن لدورة تدريبية تحسين الكفاءة، لكنها لا تضمن أن كل وردية ستحافظ على نفس انضباط البرمجة بعد أشهر.
وحدة التحكم FD كسطح تشغيل الخلية
وحدة التحكم هي المكان الذي تصبح فيه الدورة المقبولة أكثر من مجرد حركة الروبوت. عائلة وحدات التحكم FD من NACHI مقدمة كمنصة متعددة المهام مع برمجة قائمة على القوائم، إمكانية حركة تعاونية، دعم لبروتوكولات الاتصال القياسية وجهاز تعليمي ملون. صفحات ومواصفات وحدة التحكم العامة تؤكد على التكامل مع المعدات المساعدة، تخزين البرامج، النسخ الاحتياطية، دعم الصيانة، دوائر السلامة والتخصيص الموجه للمشغل.
هذا مهم لأن كثيراً من حالات فشل الروبوت في الإنتاج ليست حالات فشل ميكانيكية دراماتيكية. إنها حالات فشل حالة. يعتقد الروبوت أن الآلة جاهزة عندما لا تكون. إشارة القابض متأخرة. ينشط قاطع باب. يعيد المشغل التشغيل من الخطوة الخاطئة. تغير تعديل برنامج نقطة لكن ليس روتين الاسترداد. يتم تحميل مثبت في حالة مختلفة قليلاً عن تلك المفترضة من قبل البرنامج. تكلفة هذه الإخفاقات ليست فقط التوقف الفوري؛ إنها الوقت اللازم لشخص ماهر لتشخيص الحالة وإعادة الخلية إلى التشغيل التلقائي.
دعم NACHI لوظائف PLC البرمجية ووصلات fieldbus مهم تجارياً لهذا السبب. إذا كان بإمكان وحدة تحكم الروبوت التواصل بشكل نظيف مع الآلات، المعدات الطرفية و PLCs المصنع، فإن لدى المتكامل مساحة أكبر لبناء نموذج حالة متماسك. يصبح من الأسهل منع الروبوت من الدخول في خطوة خطيرة أو غير صحيحة، إدارة المصافحة وكشف إرشادات مفيدة للمشغل. لكن هذه الأدوات لا تزيل الحاجة إلى تصميم النظام. إنها تجعل التصميم الجيد ممكناً.
FlexGui مثال جيد على مشكلة التشغيل الحقيقية. تصفها NACHI كواجهة رسومية على وحدة التحكم FD11 يمكن تخصيصها لمستوى مهارة المشغل واستخدامها للتحكم في خلية العمل، تتبع بيانات الإنتاج، التهيئة، التجاوز اليدوي، الاختبار، التشخيص وشاشات المساعدة. هذا ليس تجميلياً فقط. في خلية روبوت، جودة الشاشة يمكن أن تقرر ما إذا كان مشغل الخط يتعافى من انتقاء فائت في ثلاثين ثانية أو يستدعي الصيانة في كل مرة. يمكنها أيضاً أن تقرر ما إذا كان فني يمكنه التمييز بين خطأ روبوت حقيقي ومشكلة إشارة آلة جاهزة أو حالة مثبت.
لكن الواجهات المخصصة تخلق عبئاً خاصاً بها. يجب على شخص ما تصميمها، صيانتها، توثيقها وإبقائها متوافقة مع تغييرات البرنامج. إذا قام عميل بتوحيد استخدام وحدة تحكم NACHI ونهج FlexGui، يمكن أن يقلل ذلك من احتكاك التدريب عبر الخلايا. إذا بنى كل متكامل نمط شاشة مختلف، قد يرث الموقع مجموعة من العادات المحلية. الأداة تدعم التشغيل الجيد، لكنها لا تضمنه.
FD On Desk له حافة مزدوجة مماثلة. البرنامج يعد بالبرمجة غير المتصلة، تصور خلية العمل، دراسات المدى، تحليل وقت الدورة، التدريب وتشخيص المشكلات باستخدام معالجة الحركة التي تعكس منصة وحدة التحكم FD. هذا قيم قبل التثبيت لأنه يمكن أن يكشف مشكلات المدى، مخاطر التداخل وافتراضات وقت الدورة في وقت أبكر. إنه قيم أيضاً بعد التثبيت إذا كان بإمكان المهندسين إعادة إنتاج تغيير قبل لمس الخلية الحية. مع ذلك، تبقى المحاكاة نموذجاً. يجب التحقق منها مقابل المثبت الحقيقي، أدوات نهاية الذراع، تفاوتات القطع وإجراءات المشغل.
قصة وحدة التحكم تعزز النقطة الرئيسية: قيمة NACHI تُختبر عندما يصبح نظام الروبوت سطحاً تشغيلياً للدورة بأكملها. كلما تم استخدام وحدة التحكم، الأدوات غير المتصلة وشاشات المشغل بشكل أفضل، قل اعتماد المشتري على المعرفة القبلية. وكلما قل استخدامها، أصبحت الخلية آلة هشة لا يمكن لأحد سوى قليلين إعادة تشغيلها.
خدمة الآلات تكشف تكلفة الإشراف
خدمة الآلات هي حالة اختبار مفيدة لأن المهمة تبدو بسيطة من بعيد وصعبة عن قرب. روبوت يلتقط أجزاء خام، يحمل آلة، ينتظر التشغيل، يفرغ الأجزاء النهائية ويكرر. حالة العمل سهلة البيان: أزل مشغل من التحميل المتكرر، زد استغلال المغزل، قلل التعرض لأجزاء ساخنة أو حادة، واجعل التشغيل الليلي أو عطلة نهاية الأسبوع أكثر قابلية للتطبيق.
صفحة خدمة الآلات من NACHI تتعرف على الجانب المتطلب من العمل. تلاحظ معدلات الدورات العالية، الآلات الخطرة وهندسة الأجزاء أو المثبتات الصعبة. كما تؤكد على لوحات واجهة شاشة اللمس، PLC البرمجي، الحركة التكيفية، كشف التصادم عالي السرعة والتواصل مع الآلة. هذه هي مجالات المشاكل الصحيحة بالضبط. في خدمة الآلات، ذراع الروبوت ليس الساعة الوحيدة. أداة الآلة، الباب، الظرف، مغذي الأجزاء، خطوة الفحص وعملية التحكم في الرقائق يجب أن تتناسب جميعها مع الدورة.
تكلفة الإشراف تبدأ عندما يصل جزء في حالة لم يتوقعها البرنامج. فراغ غير موجه. صبة بها نتوءات. جيب درج فارغ. يرى القابض فراغاً أو قوة غير كافية. يصل الروبوت إلى نقطة تعلمت، لكن مثبت الآلة متسخ بالرقائق. تكمل الآلة دورتها لكنها ترجع إنذاراً بدلاً من إشارة استعداد. لا يعني أي من هذه الأحداث أن روبوت NACHI ضعيف. إنها أحداث مصنع عادية. السؤال هو ما إذا كانت الخلية تحولها إلى استردادات محدودة أو استدعاءات عمل متكررة.
خلية خدمة آلات NACHI جيدة التصميم يمكنها استخدام وحدة التحكم، مصافحات fieldbus، شاشات المشغل والتشخيص لتقليل هذا العبء. يمكنها التحقق من أن الباب مفتوح قبل الدخول، تأكيد وجود الجزء، فصل إنذارات الآلة عن إنذارات الروبوت، توجيه المشغل خلال إعادة تشغيل محكومة والحفاظ على نسخ احتياطية للبرنامج. يمكنها أيضاً استخدام العمل غير المتصل لتقييم ما إذا كان يمكن الوصول إلى عائلة أجزاء جديدة دون وضعيات معصم محرجة أو مخاطر تصادم.
خلية ضعيفة ستفعل العكس. ستخفي الكثير من الحالة داخل برنامج الروبوت، تعتمد على ذاكرة فني واحد، تتطلب تجوالاً يدوياً بعد أعطال متوقعة، أو تجعل المشغلين يختارون بين أسماء برامج غامضة. قد يظل الروبوت قادراً ميكانيكياً، لكن توفير العمل سيتسرب من خلال الانتباه، وقت إعادة التشغيل والخوف من تغيير الخط.
النقطة التجارية هي أن خدمة الآلات لا تبرر نفسها بسرعة الروبوت وحدها. إنها تبرر نفسها عندما ترفع الخلية استغلال الآلة بما يكفي لتغطية رأس المال، عمل القابض والمثبت، الحراسة، البرمجة، التدريب، الصيانة والدعم. إذا وفر الروبوت مشغلاً واحداً لكنه خلق استدعاءات صيانة ماهرة متكررة، يمكن أن يمتد العائد على الاستثمار. إذا مكن من فترات موثوقة غير مراقبة أو مراقبة خفيفة، تصبح الاقتصاديات أقوى بكثير.
الأدلة العامة لـ NACHI تدعم أن منصتها يمكن دمجها في خلايا خدمة آلات جادة. إنها لا تثبت العائد النهائي للمشتري. هذا الإثبات يجب أن يأتي من دراسة وقت ودراسة عطل على عائلة الأجزاء الفعلية.
الترصيص يبدو برمجياً حتى تتغير التعبئة
الترصيص هو التطبيق الذي تعد فيه البرمجيات بأقصر اختصار. تصف NACHI برمجيات ترصيص يمكنها توليد روتينات من بيانات إدخال بسيطة مثل نقطة البداية، أبعاد التخطيط ونمط التكديس. تميز بين التخطيطات البسيطة للصفوف والأعمدة والأنماط المخصصة ذات الإزاحات والموضع الحرج للدوران. كما تقدم روبوتات ترصيص ورافعات ثقيلة للصناديق، الأكياس، الصناديق الكرتونية، المشروبات، الطوب، الراتنجات وسلع أخرى.
هذا مجال موثوق لأتمتة الروبوت. المهمة متكررة، خطر الإصابة من المناولة اليدوية يمكن أن يكون كبيراً، والمخرج سهل الفحص. إذا كانت العبوات متناسقة وتدفق المنبع مستقراً، يمكن لروبوت الترصيص تحويل العمل إلى دورة تكديس متكررة بتعب أقل ومخرجات أكثر قابلية للتنبؤ.
لكن الترصيص ليس خالياً من التباين. الصناديق تنحني، الأكياس تترهل، الملصقات تتطلب توجيهاً، البليت يصل تالفاً، ألواح الانزلاق تتحرك، النواقل في المنبع تتباعد بشكل غير منتظم، أكواب الفراغ تبلى وتغييرات المنتج تجلب أبعاداً جديدة. كلما كانت برمجيات النمط أفضل، زادت سرعة تكوين المشتري للحمل القياسي. الحالات الأصعب لا تزال تتطلب خيارات أدوات، تصميم تراكم، استشعار وإجراءات استرداد.
الدورة المقبولة في الترصيص ليست مجرد أخذ ووضع. إنها التعرف على المنتج الوارد، تأمينه، نقله دون إسقاط أو سحقه، وضعه في نمط، الحفاظ على استقرار البليت والتعافي عندما يكون التدفق الوارد غير كامل. روبوت بحمولة ومدى كافيين هو فقط نقطة البداية. الأداة الطرفية، مصدر الفراغ، جودة العبوة، التحكم في الناقل، موزع البليت، معالجة ألواح الانزلاق وشاشة تغيير المشغل كلها تقرر ما إذا كان النظام يبدو كتوفير عمل أو آلة أخرى تحتاج باستمرار إلى انتباه.
ميزة NACHI في الترصيص هي أن الشركة تبيع عائلات الروبوت ومنطق التطبيق حول المهمة. يمكن أن يخفض ذلك عبء البرمجة للأنماط التقليدية ويجعل تغيير المنتج أقل اعتماداً على متخصص. الخطر هو نفسه في كل حزمة تطبيق: قد يعامل المشترون الحزمة كما لو أنها تلغي الهندسة العملية. إنها لا تفعل. إنها تضيق مشكلة الهندسة لفئة محددة من حركة المنتج.
اقتصاديات الوحدة في الترصيص تعتمد على أكثر من استبدال العمل بالساعة. تشمل الخطر المريحي، تقليل التلف، الإنتاجية، مساحة الأرضية، تفاعل الرافعة الشوكية، تغطية الورديات ومزيج المنتج. روبوت ترصيص يتعامل مع وحدة تخزين عالية ومستقرة يمكن أن يدفع لنفسه بسرعة. خلية يجب أن تخدم أنواع عبوات غريبة جداً دون استشعار أو أدوات كافية قد تتطلب إشرافاً أكثر مما تفترض حالة البيع. ادعاءات NACHI العامة هي الأقوى حيث تكون هندسة العبوة وعائلة النمط محدودة.
اللحام حيث يصبح التكامل جودة
اللحام مركزي في الهوية الصناعية لـ NACHI. تقدم الشركة روبوتات لحام نقطي وخيارات لحام قوسي، وكتالوج الروبوت الأوسع يضع روبوتات اللحام كمركزية في إنتاج السيارات. عائلة SRA موجهة للحام النقطي بحمولات كبيرة، مدى طويل، سرعة، صلابة، خيارات إدارة الكابلات وتحكمات لحام مدمجة. صفحة اللحام القوسي من NACHI تؤكد على التكامل مع مكونات اللحام، اتصال CAN-bus، إعداد المعلمات القائم على القوائم من خلال الجهاز التعليمي ودعم عمليات اللحام الشائعة.
اللحام يجعل عدسة الدورة المقبولة حتمية. يمكن للروبوت التحرك إلى الإحداثيات الصحيحة ومع ذلك ينتج لحامات رديئة إذا كانت ظروف العملية خاطئة. في اللحام النقطي، قوة المسدس، حالة القطب، التبريد، التيار، اختيار الجدول، تكديس المواد، تآكل الطرف، توجيه الكابل وإمكانية التتبع مهمة. في اللحام القوسي، زاوية الشعلة، سرعة الحركة، تغذية السلك، غاز التدريع، التلاؤم، مدخلات الحرارة والتطاير مهمة. حركة الروبوت ضرورية، لكن جودة اللحام هي نتيجة عملية.
مواد NACHI العامة تعالج هذا بتأكيد التحكم المدمج في اللحام من خلال الجهاز التعليمي، تشخيص مراقبة العملية وبرمجيات التطبيق. يمكن أن يقلل هذا التكامل من عدد الواجهات المنفصلة التي يديرها فني. يمكنه أيضاً جعل تغييرات الجدول والتشخيص أكثر سهولة. في مصنع حيث تستخدم خلايا عديدة اتفاقيات NACHI مماثلة، لهذا التوحيد قيمة حقيقية.
أنماط الفشل تبقى عملية. توجيه الكابل الخارجي يمكن أن ينحشر أو يتعب؛ التوجيه عبر الذراع المجوف يمكن أن يقلل هذا الخطر لكن لا يمكنه القضاء على كل مشكلة منفعة. إعدادات المسدس المؤازر يمكن أن تحسن التناسق، لكن فقط إذا تمت صيانة المسدس والأقطاب وجدول العملية. البرامج غير المتصلة يمكن أن تقلل وقت التشغيل، لكن واقع المثبت وتكدس الأجزاء لا يزال يجب فحصه. إمكانية تتبع اللحام يمكن أن تساعد، لكن جمع البيانات ليس مثل الإجراء التصحيحي.
لعملاء السيارات والأعمال المعدنية، حالة خلايا لحام NACHI هي الأقوى عندما تقلل السرعة والتكامل عدد الروبوتات أو المحطات أو التدخلات اليدوية اللازمة لعملية محددة. الحالة هي الأضعف عندما يفترض المشتري أن علامة روبوت وحدها ستحل تباين عملية اللحام. يمكن لـ NACHI توفير أدوات الحركة ووحدة التحكم ودعم التطبيق. العميل والمتكامل لا يزالان يمتلكان نافذة العملية.
هذا هو المكان الذي تصبح فيه البدائل دقيقة. يمكن للمشتري مقارنة NACHI مع FANUC، ABB، Yaskawa، Kawasaki، KUKA، حزم اللحام المتمركزة حول OTC Daihen، الأتمتة الثابتة واللحام اليدوي. الاختيار الفائز قد يكون أقل حول الذراع الأسرع وأكثر حول القاعدة المثبتة، الدعم المحلي، مهارة البرمجة الحالية، علاقات مورد اللحام، سير عمل المحاكاة وثقة قطع الغيار. في اللحام، تكلفة التبديل ثقافية بقدر ما هي تقنية.
إيقافات السلامة ليست حالات حافة
السلامة ليست ملحقاً لخلية روبوت. إرشادات OSHA للروبوتات الصناعية تعامل نظام الروبوت كأكثر من المناول: يشمل الأداة الطرفية، نظام التحكم، مصادر الطاقة، أجهزة الاستشعار واتصالات الإدخال/الإخراج. هذا الرؤية الأوسع هي الصحيحة لمشتري NACHI. حدث سلامة الروبوت نادراً ما يكون فقط حول الذراع. إنه حول حيز العمل، الحراسة، وضع التعليم، إيقافات الطوارئ، أجهزة التمكين، القواطع، إجراءات الوصول ومنطق إعادة التشغيل.
صفحات أجهزة وحدة التحكم من NACHI تصف دوائر السلامة وميزات الجهاز التعليمي مثل مفتاح تمكين ثلاثي المواضع. مواصفات المنتج ووثائق التطبيق تفترض بشكل متكرر خلايا محروسة، تركيب متحكم فيه وصيانة مؤهلة. مواد التدريب تشمل سلامة الروبوت، أجهزة السلامة، تشغيل الخزانة، تشغيل الجهاز التعليمي، الحركة التلقائية واليدوية، تعديل البرنامج، برمجة الإدخال/الإخراج والنسخ الاحتياطية. هذه ليست إضافات تسويقية؛ إنها شروط مسبقة للحفاظ على الخلية مفيدة.
تكلفة السلامة تظهر في مكانين. الأول هو تكلفة رأس المال: السياج، الستائر الضوئية، الماسحات الضوئية، تكامل PLC السلامة، تقييم المخاطر، ممارسات الجهاز التعليمي، اللافتات، الإجراءات والتحقق. الثاني هو تكلفة التشغيل: كل توقف يجب أن يكون له طريقة آمنة ومتوقعة للعودة إلى التشغيل التلقائي. إذا توقفت الخلية كلما فتح مشغل بوابة أو أزال انسداداً، فهذا ليس استثناء نادراً. إنه جزء من الدورة الفعلية.
هذا هو المكان الذي يجب أن يتضمن فيه تصميم الدورة المقبولة الاسترداد، وليس فقط التشغيل الاسمي. يجب على المشتري أن يسأل كيف تتعامل خلية NACHI مع إيقاف طارئ أثناء حركة محملة، حدث بوابة مفتوحة، جزء ساقط، إشارة آلة جاهزة مفقودة، حدث كشف تصادم، عطل قابض، عطل لحام أو بليت جزئي. من يمكنه الاسترداد؟ ما الشاشة التي يرونها؟ هل يعرف البرنامج أي جزء في القابض؟ هل هناك حركات تراجع آمنة؟ هل النسخ الاحتياطية حالية؟ هل هناك وضع تشغيل جاف؟ هل يمكن للوردية التالية فهم الحالة دون استدعاء المتكامل الأصلي؟
تصميم سلامة جيد يمكن أن يزيد الثقة ويقلل وقت التوقف. تصميم سلامة سيء يمكن أن يجعل خلية الروبوت تبدو هشة. قد يتجنب المشغلون إعادة تشغيلها، قد تتجاوز الصيانة الإجراءات الجيدة تحت الضغط، وقد تفقد الإدارة المرونة العمالية التي كان من المفترض أن يخلقها الروبوت. قيمة ميزات السلامة المتعلقة بوحدة التحكم من NACHI تعتمد على ما إذا كانت مدمجة في تصميم خلية منضبط.
تسليم التكامل هو لحظة الحقيقة
الجزء الأقل تسعيراً في أتمتة الروبوت هو التسليم من فريق المشروع إلى فريق الإنتاج. أثناء التشغيل، يكون المتكامل ومتخصصو البائع حاضرين. الجميع يعرف ما تغير أمس. الأعطال جديدة. العميل يتحمل التصحيح. بعد القبول، الخلية تنتمي إلى المشغلين، فنيي الصيانة، مشرفي الإنتاج ومهندسي العملية الذين يجب أن يديروها في الأيام السيئة.
بصمة NACHI العامة في أمريكا الشمالية تساعد هنا. تدرج الشركة مقراً في نوفي، ميشيغان ومواقع خدمة أو مكاتب متعددة في كندا، أوهايو، إنديانا، كارولاينا الجنوبية وكاليفورنيا. تقدم دورات تدريبية عبر البرمجة، الصيانة الكهربائية، الصيانة الميكانيكية، إعداد الأدوات، إعداد I/O، إعداد مسدس مؤازر، استبدال الكابل، تصحيح المشفر، صيانة الذراع الوقائية واستبدال التروس. كما توفر نماذج للخدمة، الأسئلة الفنية، طلبات CAD، قطع الغيار والتدريب.
هذه الإشارات مهمة لأن دعم الروبوتات محلي في الممارسة. المصنع لا يحتاج فقط إلى مورد روبوت؛ إنه يحتاج إلى قطع غيار، أشخاص يمكنهم تعليم وحدة التحكم، أشخاص يمكنهم تشخيص الأعطال ومتكاملين يعرفون المنصة. تشكيلة منتجات واسعة دون دعم يمكن الوصول إليه محفوفة بالمخاطر. وجود NACHI في أمريكا الشمالية يقلل من هذا الخطر لعملاء الولايات المتحدة والمناطق المجاورة، رغم أن الصفحات العامة لا تثبت أوقات الاستجابة، عمق المخزون أو اقتصاديات مستوى الخدمة.
يجب أن يتضمن التسليم تقسيماً واضحاً للمسؤوليات. قد توفر NACHI منصة الروبوت، وحدة التحكم، الجهاز التعليمي، أدوات البرمجيات والدعم. قد يوفر المتكامل تصميم الخلية، الحراسة، منطق PLC، الأداة الطرفية، المثبتات، الرؤية، النواقل والتشغيل. قد يوفر العميل بيانات الأجزاء، وصول الآلة، موارد الصيانة وقبول العملية. إذا لم يكن هذا التقسيم صريحاً، كل مشكلة تصبح تمريناً في إلقاء اللوم.
يجب أن يتضمن التسليم أيضاً وثائق يمكن لوردية حقيقية استخدامها: أسماء البرامج، رموز الأعطال، مسارات إعادة التشغيل، النسخ الاحتياطية، رسومات الأدوات، التحقق من السلامة، المواد الاستهلاكية، فترات الصيانة الوقائية، قائمة قطع الغيار، سجلات التدريب وقواعد التحكم في التغيير. تدريب NACHI وأدوات البرمجيات يمكنها دعم هذا الانضباط. لا يمكنها أن تحل محله.
هذا هو المكان الذي تدخل فيه دورة حياة البرمجيات والارتباط بها في قصة الروبوت الصناعي. بمجرد أن يقوم مصنع بتوحيد استخدام عائلة وحدة تحكم، بيئة برمجة، اتفاقية HMI ومسار تدريب، فإن التحول بعيداً يحمل تكلفة. هذا الارتباط يمكن أن يكون عقلانياً إذا كانت المنصة مستقرة، الدعم جيد واكتسب المصنع خبرة قابلة لإعادة الاستخدام. إنه ضار إذا كان المصنع لا يمكنه تعديل البرامج، الحصول على قطع الغيار، تحديث الواجهات أو تدريب موظفين جدد دون اعتماد مفرط على مجموعة ضيقة من المتخصصين.
الصيانة متغير إنتاج
غالباً ما تباع الروبوتات مقابل العمل، لكن الصيانة تقرر ما إذا كانت حالة العمل تبقى. خلية روبوت تنقل العمل من التكرار اليدوي إلى الصيانة الوقائية، استكشاف الأخطاء وإصلاحها، العناية بالأدوات وانضباط البرنامج. المحامل، المخفضات، الكابلات، المشفرات، المحركات، المكابح، الأجهزة التعليمية، مراوح وحدة التحكم، أكواب الفراغ، أطراف اللحام، الخراطيم والمثبتات تصبح جميعها جزءاً من نظام الإنتاج.
كتالوج التدريب العام لـ NACHI ملحوظ لأنه لا يتظاهر أن البرمجة هي المهارة الوحيدة. الصيانة الكهربائية، الصيانة الميكانيكية، استبدال الكابل، تصحيح المشفر، صيانة الذراع الوقائية واستبدال التروس RV تظهر جميعها كمواضيع تدريب منفصلة. هذه علامة مفيدة. إنها تعترف بأن المصنع يجب أن يدعم الروبوت ميكانيكياً وكهربائياً، وليس فقط تشغيل مسار تعلم.
عبء الصيانة يختلف حسب التطبيق. روبوت مناولة مدمج MZ في مهمة أخذ ووضع نظيفة قد يتطلب بشكل أساسي فحصاً دورياً ونسخاً احتياطية وصيانة أدوات. روبوت لحام نقطي قد يضع ضغطاً أكبر على الكابلات والمسدسات وخطوط المياه والمواد الاستهلاكية للعملية. روبوت ترصيص قد يضع طلباً كبيراً على أدوات الفراغ، معالجة العبوات والحركة عالية الدورة. روبوت خدمة آلات قد يعاني من سائل التبريد والرقائق والحرارة والوصول الصعب ما لم يتم تصميم الخلية بعناية.
يجب أن تتضمن الدورة المقبولة وقت الصيانة المخطط له. إذا كان مدير الإنتاج يقيس فقط سرعة الروبوت النظرية، تبدو الصيانة كعائق. إذا كان المدير يقيس إجمالي إخراج الخلية، الصيانة جزء من الإنتاجية. خلية تعمل أبطأ قليلاً لكن يمكن خدمتها بشكل متوقع قد تتفوق على خلية أسرع تفشل بشكل غير متوقع.
النسخ الاحتياطية تستحق اهتماماً خاصاً. مواد NACHI العامة تؤكد على النسخ الاحتياطية USB ومعالجة الملفات في سياق وحدة التحكم والتدريب. هذه ليست ميزة ثانوية. فقدان البرنامج، تغييرات النقاط غير الموثقة وإجراءات الاستعادة غير الواضحة يمكن أن تحول عطلاً صغيراً إلى انقطاع طويل. يجب أن يعرف المصنع أي نسخة احتياطية حالية، من يُسمح له بتغيير برنامج، كيف يتم تسجيل التغييرات وكيف سيتم استعادة استبدال وحدة التحكم.
سؤال الصيانة يؤثر أيضاً على اقتصاديات العمل. الروبوتات لا تزيل الناس من المصنع. إنها تغير مزيج المهارات. قد يقوم عدد أقل من الأشخاص بالمناولة المتكررة، لكن قيمة أكبر توضع على الفنيين الذين يفهمون حركة الروبوت، I/O، السلامة، الأدوات واسترداد العملية. إذا كان هؤلاء الأشخاص متاحين، فإن القاعدة المثبتة لـ NACHI وخيارات التدريب يمكن أن تتراكم في معرفة الموقع. إذا كانوا نادرين، قد تصبح خلية الروبوت معتمدة على الدعم الخارجي.
اقتصاديات الوحدة يجب أن تشمل الخلية بأكملها
قصة العائد على الاستثمار البسيطة للروبوت تبدأ بالعمل: روبوت يحل محل مشغل واحد أو أكثر في مهمة متكررة. هذه القصة ليست خاطئة، لكنها غير مكتملة. المقام الاقتصادي ليس سعر الذراع. إنه الخلية المثبتة والمدعومة.
ميزانية خلية روبوت NACHI واقعية تشمل الروبوت، وحدة التحكم، الجهاز التعليمي، الأداة الطرفية، تغييرات المثبت، الحراسة، أجهزة السلامة، عمل PLC أو واجهة الآلة، النواقل أو المغذيات، معدات اللحام حيثما كان ذلك مناسباً، التركيب، البرمجة، المحاكاة، التدريب، قطع الغيار، الصيانة الوقائية، الدعم، تغييرات مساحة الأرضية ووقت التوقف أثناء التركيب. قد تشمل أيضاً الهواء، الفراغ، الطاقة، التبريد، الاستخراج، اتصالات الشبكة وفحوصات الجودة.
البسط الاقتصادي يشمل العمل الموفر، إنتاجية أعلى، إصابة مريحة مخفضة، تناسق محسن، استغلال آلة أفضل، خردة أقل، بيانات عملية قابلة للتتبع والقدرة على تشغيل ورديات كانت غير عملية سابقاً. الجزء الصعب هو أن بعض الفوائد محلية. في خدمة الآلات، قد يكون أكبر كسب هو استغلال المغزل بدلاً من العمل المباشر. في اللحام، قد يكون توازن الخط وتناسق الجودة. في الترصيص، قد يكون تقليل الإصابة وتدفق نهاية الخط الموثوق. في المناولة الثقيلة، قد تكون القدرة على نقل أجزاء صعبة أو غير آمنة للعمل اليدوي.
اتساع منتج NACHI يساعد المشتري على مطابقة فئة الروبوت مع الحالة الاقتصادية. روبوت مضغوط لمهام المناولة الصغيرة له اقتصاديات مختلفة عن روبوت ترصيص ثقيل أو نظام لحام سيارات. الخطر هو شراء روبوت زائد عن الحاجة لعملية ضعيفة التحديد أو شراء نظام أقل من اللازم حول ذراع قادر. ذراع منخفض التكلفة في خلية ضعيفة يمكن أن يكلف أكثر من تركيب أفضل هندسة. روبوت عالي الجودة في عملية منخفضة الحجم ومتغيرة قد لا يسترد التكلفة الهندسية أبداً.
يجب حساب العائد مقابل الدورة المقبولة تحت التباين الحقيقي. ما هو وقت الدورة الفعلي بعد فحوصات السلامة، استشعار الجزء وروتينات الاسترداد؟ كم مرة تتوقف الخلية؟ كم توقفاً يتطلب تدخلاً ماهراً؟ ما هي تكلفة التوقف المخطط وغير المخطط؟ كم تغيير منتج يحدث في الأسبوع؟ كم يستغرق تغيير الإعداد؟ كم مخزون مطلوب في المنبع والمصب لإبقاء الخلية مغذاة؟ كم مرة يتم تغيير البرامج، ومن يمكنه فعل ذلك؟
هذه الأسئلة قد تبدو محافظة، لكنها تحمي كل من المشتري والبائع. إنها تمنع إلقاء اللوم على الروبوت بسبب مثبت سيء، قابض سيء، مادة واردة غير مستقرة أو خطة توظيف غير واقعية. كما أنها تمنع تطبيق أقوى ادعاءات البائع خارج حدودها الصحيحة.
أين تبدو NACHI قوية
أقوى موقف عام لـ NACHI هو العمل الصناعي التقليدي حيث المهمة متكررة، عائلة الأجزاء محدودة ويقدر المشتري نظاماً بيئياً متكاملاً للروبوت ووحدة التحكم والتطبيق. خدمة الآلات، مناولة المواد، الترصيص، خدمة المكابس واللحام كلها مجالات حيث تمتلك NACHI منتجات ومواد تطبيقية ذات صلة. الشركة تبدو موثوقة بشكل خاص حيث يحتاج العملاء إلى مجموعة من الحمولات والمديات بدلاً من قصة ذراع تعاوني واحد.
نظام وحدة التحكم FD مهم لهذه القوة. دعم fieldbus، قدرة PLC البرمجي، برمجة الجهاز التعليمي، برمجيات التطبيق، واجهات FlexGui والمحاكاة غير المتصلة تشير جميعها إلى الاحتياجات العملية لخلايا الإنتاج. تظهر الشركة أيضاً وعياً بمتطلبات التدريب والخدمة، وهو ما يهم في أمريكا الشمالية لأن عنق الزجاجة للعميل غالباً ما يكون عمل الدعم وليس توفر الروبوت.
قوة أخرى هي أن مواد NACHI لا تختزل الأتمتة إلى ذكاء اصطناعي أو خطاب استقلالية. لغة المنتج العامة هي في الغالب حول الحركة، اللحام، الترصيص، خدمة الآلات، البرمجة، السلامة، المحاكاة والصيانة. هذا مناسب. معظم قيمة الروبوت الصناعي لا تزال تأتي من التنفيذ المنضبط للمهام الفيزيائية المتكررة، وليس من روبوت يكتشف عملية بنفسه.
تستفيد NACHI أيضاً من نضج السوق. تظهر بيانات السوق المستقلة ملايين الروبوتات الصناعية العاملة عالمياً وتركيبات مستمرة. هذا لا يثبت حصة NACHI أو أدائها، لكنه يظهر أن الفئة ليست تجريبية. يعرف المشترون كيفية تقييم مشاريع الروبوت، والكثير من المصانع لديها بالفعل النمط التنظيمي لدمجها وصيانتها.
القوة النهائية هي الاتساع. المشتري الذي يستخدم NACHI للحام قد يقيم أيضاً NACHI للمناولة أو الترصيص، والمصنع الذي يدرب فنيين على وحدة التحكم FD قد يعيد استخدام بعض المعرفة عبر الخلايا. الاتساع يمكن أن يصبح تكلفة تحول، لكنه يمكن أن يصبح أيضاً كفاءة إذا كان الدعم والتوثيق قويين.
أين يتركز الخطر
أكبر خطر تقني ليس فشل الحركة الجسيم. إنه عدم التطابق بين عرض توضيحي متحكم وخلية إنتاج قذرة. فشل القبض، تصادم المسار، انحراف المثبت، إيقاف السلامة، خطأ برنامج التعليم، عطل وحدة التحكم، عدم تطابق الحمولة، تراكم الصيانة وفشل تغيير الإعداد كلها أنماط فشل محتملة. إنها ليست فريدة لـ NACHI. إنها خريطة الخطر العادية لخلايا الروبوت الصناعي.
فشل القبض غالباً ما يكون أول تكلفة خفية. يمكن لذراع الروبوت أن يصل إلى نقطته بشكل مثالي بينما يفقد كوب الفراغ الختم، يجمع القابض المغناطيسي حطاماً أو يمسك إصبع ميكانيكي بحافة. القابض هو المكان الذي يلتقي فيه تباين الأجزاء مع الأتمتة. إذا كان القابض ضعيفاً، يصبح الروبوت حاملاً باهظاً لعدم اليقين.
تصادم المسار هو خطر شائع آخر. البرمجة غير المتصلة ودراسات المدى تقلل الاحتمال، لكن هندسة الخلية تتغير. يترك شخص الصيانة مشبك مثبت في وضع مختلف. يتحول توجيه الكابل. بليت غير موضوع. أداة طرفية جديدة تمتد أبعد من القديمة. تكرارية الروبوت يمكن أن تجعل هذا أسوأ لأنه سيكرر المسار الخاطئ بثقة ما لم تكتشف الخلية الحالة الشاذة.
انحراف المثبت يأكل الجودة بهدوء. قد يظل الروبوت يصل إلى نفس الإحداثيات، لكن الجزء لم يعد حيث يتوقعه الروبوت. في اللحام، هذا يمكن أن يعني جودة لحام رديئة. في خدمة الآلات، يمكن أن يعني قوة تحميل أو عدم محاذاة. في الترصيص، يمكن أن يعني خطأ تراكمي في التكديس. الخلايا الجيدة تكشف أو تتحمل التباين الصغير؛ الخلايا الضعيفة تتراكمه حتى يحدث توقف.
إيقافات السلامة ومنطق إعادة التشغيل غالباً ما يتم التقليل من شأنها. لا يجب أن يصبح التوقف لغزاً. يجب أن تعرف الخلية أين الروبوت، ماذا يحمل، ما هي حالة الآلة الحالية وكيفية العودة بأمان. إذا كان إعادة التشغيل يعتمد على التجوال والتخمين، تضعف حالة العمل في الخلية.
خطأ برنامج التعليم هو الجانب البشري من المرونة. الروبوتات الصناعية قابلة لإعادة البرمجة، وهو سبب قيمتها. وهو أيضاً سبب أهمية التحكم في التغيير. نقطة تم لمسها أثناء استكشاف الأخطاء يمكن أن تؤثر على وردية مستقبلية. إصدار برنامج جديد يمكن أن يحل جزءاً ويكسر الآخر. التدريب، النسخ الاحتياطية واتفاقيات التسمية المنضبطة ليست بيروقراطية؛ إنها أدوات وقت التشغيل.
تراكم الصيانة هو الخطر طويل المدى. يمكن لخلية روبوت أن تبدو ناجحة لأشهر بينما تتراكم قضايا الكابل المؤجلة، القابض، المخفض، المثبت أو التبريد. عندما تظهر، قد يتم إلقاء اللوم على علامة الروبوت حتى لو كانت قضايا نظام. تدريب الصيانة وقنوات قطع الغيار من NACHI هي تخفيفات ذات صلة، لكن العميل يجب أن يستخدمها.
بدائل واقعية
مجموعة بدائل NACHI أوسع من علامات الروبوت المنافسة. البدائل المباشرة هي مصنعي روبوتات صناعيين آخرين بدعم قوي في أمريكا الشمالية، بما في ذلك FANUC، ABB، Yaskawa، Kawasaki، KUKA وحزم اللحام أو الترصيص الخاصة بالتطبيق. في العديد من المصانع، سيتأثر القرار بالقاعدة المثبتة الحالية، إلمام الفنيين، مخزون قطع الغيار والمتكاملين المفضلين بقدر ما يتأثر بمواصفات الذراع التالي.
الأتمتة الثابتة هي بديل آخر. للعمليات عالية الحجم والمستقرة، قد يتفوق نظام ميكانيكي مخصص على الروبوت في السرعة أو البساطة أو التكلفة لكل وحدة. يفوز الروبوت عندما تبرر المرونة أو المدى أو إعادة البرمجة أو تباين المنتج تعقيد البرمجيات والصيانة الإضافي. لا يجب على المشتري اختيار روبوت لمجرد أن الروبوتات حديثة؛ يجب أن يختار روبوتاً لأن المهمة تستفيد من الحركة القابلة لإعادة البرمجة.
العمل اليدوي يظل بديلاً في العمل منخفض الحجم أو المتغير بشدة. قد يبدو ذلك غير عصري، لكنه غالباً صحيح اقتصادياً. إذا تغيرت المهمة باستمرار والخطر المريحي قابل للإدارة، قد يتفوق مشغل بشري على خلية روبوت بعد حساب كل الهندسة والحراسة والبرمجة ووقت التوقف. يصبح الروبوت مقنعاً عندما تجعل التكرار أو خطر السلامة أو حاجة الجودة أو تغطية الورديات العمل اليدوي باهظاً من الناحية الهيكلية.
الروبوتات التعاونية هي بديل جزئي لبعض المهام الأخف، بما في ذلك من تشكيلة NACHI التعاونية الخاصة ومن بائعين آخرين. يمكنها تقليل عبء الحراسة في تطبيقات معينة، لكنها لا تزيل تقييم المخاطر أو تصميم الأدوات أو مقايضات وقت الدورة. للحام الثقيل أو الترصيص عالي السرعة أو خدمة الآلات المغلقة، غالباً ما تبقى الروبوتات الصناعية التقليدية الأنسب.
الاستعانة بمصادر خارجية أو إعادة تصميم العملية يمكن أن تحل أيضاً محل تركيب الروبوت. قد يغير مصنع التغليف، يشتري أجزاء مشكّلة مسبقاً، يغير مثبتاً، يستخدم مغذياً مخصصاً أو ينقل العمل إلى مورد. النقطة ليست أن NACHI تخسر لهذه البدائل؛ إنها أن عائد الروبوت يجب أن يتغلب على المجموعة الفعلية من البدائل المتاحة للمصنع.
الحكم
تقدم NACHI Robotics Systems, Inc. منصة روبوت صناعي موثوقة لدورات خلية عمل مقبولة في التصنيع بأمريكا الشمالية. تغطي تشكيلة منتجاتها المهام الفيزيائية الرئيسية المذكورة في سوقها: اللحام، مناولة المواد، الترصيص، خدمة الآلات، خدمة المكابس ومناولة الإنتاج العامة. وحدة التحكم، البرمجيات، المحاكاة، الواجهة، التدريب، قطع الغيار وأسطح الخدمة تعالج المشكلات العملية الصحيحة.
أقوى حالة لـ NACHI هي مهمة متكررة محدودة مع عرض جزء واضح، أدوات مستقرة، تصميم سلامة منضبط، مشغلين مدربين، دعم محلي وعميل يرغب في التحقق من الدورة الكاملة قبل حساب التوفير. في هذا الإعداد، يمكن لنظام روبوت NACHI بشكل معقول تحويل العمل الفيزيائي المتكرر إلى خلية متكررة تحسن الإنتاجية، تقلل العبء المريحي وتزيد التناسق.
أضعف حالة هي مشترٍ يبحث عن أتمتة لاستيعاب فوضى العملية غير المحلولة. إذا وصلت الأجزاء بشكل غير متوقع، المثبتات تنحرف، تغييرات المنتج متكررة، المشغلون غير مدربين، الصيانة غير مدعومة بشكل كافٍ أو تسليم المتكامل ضعيف، فإن روبوت NACHI لن يحول الفوضى إلى إنتاجية بأعجوبة. سيكرر الافتراضات المبنية في الخلية.
الحكم العادل هو إذن ليس ترويجياً ولا رافضاً. الأدلة العامة لـ NACHI تدعم اعتباراً جدياً لخلايا العمل الصناعية التقليدية، خاصة حيث يقدر العميل نظاماً بيئياً راسخاً للروبوت ووحدة التحكم ودعماً في أمريكا الشمالية. لكن القيمة تُقرر عند القبول: هل يمكن للخلية تشغيل الدورة الفعلية، التعافي من الأعطال العادية، النجاة من حقائق الصيانة وإنتاج ربح اقتصادي كافٍ لتبرير النظام المثبت بأكمله؟ بالنسبة لـ NACHI، كما هو الحال لكل مورد روبوت صناعي، هذا هو الاختبار الذي يهم.